Dans les sites de production et les équipements industriels, le contrôle précis de la position et de la vitesse des moteurs est un élément essentiel qui détermine la qualité des produits. Pour y parvenir, un capteur de détection de position appelé « codeur » est indispensable.
Les codeurs mesurent avec une grande précision l’angle de rotation ou la course linéaire et les transmettent sous forme de signaux électriques, ce qui permet un contrôle précis des moteurs et des actionneurs.
Dans cet article, nous vous expliquons, d’un point de vue technique, le fonctionnement de base des codeurs, leurs différents types et les critères de sélection, afin de vous fournir des informations utiles pour le développement de vos équipements et l’amélioration de vos produits. Si vous êtes ingénieur en développement et que vous souhaitez mettre en œuvre un contrôle de position de haute précision, nous vous invitons à lire cet article jusqu’au bout.
| Sous la supervision du groupe commercial des composants électroniques de C.I. TAKIRON Corporation Nous supervisons la rédaction de cet article en nous appuyant sur les compétences techniques de pointe et l’expertise acquises depuis notre création en 1919 en tant qu’entreprise leader dans le domaine de la transformation des matières plastiques.Au sein de notre département, nous analysons en permanence les tendances du marché et les dernières technologies relatives aux micromoteurs ultra-compacts et de haute précision, et nous nous attachons à fournir des informations à forte valeur ajoutée aux concepteurs et développeurs. En tant qu’équipe d’experts maîtrisant parfaitement les caractéristiques des produits, nous vous accompagnons dans la résolution de vos défis et dans l’innovation technologique grâce à la diffusion de contenus précis et concrets. |
Principes de base et rôle des codeurs – L’importance de la détection de position dans la commande des moteurs
Un codeur est un capteur qui détecte l’angle de rotation ou la distance parcourue par une machine, puis le convertit en signal numérique ou en signal d’impulsion avant de le transmettre. Associé à un moteur, il permet de déterminer avec précision le sens de rotation, la vitesse de rotation et la position actuelle, et ainsi de mettre en œuvre un contrôle par rétroaction.
Elle est largement utilisée dans des applications nécessitant un positionnementde haute précision, telles que les robots industriels, les machines-outils et les appareils médicaux, et constitue une technologie de base qui garantit les performances et la fiabilité des produits.
Contenu abordé dans cette section
- Qu’est-ce qu’un codeur ? : Un capteur qui « rend visibles » la rotation et le déplacement
- Le rôle des codeurs dans la commande des moteurs
- Principales utilisations et exemples d’application dans différents secteurs industriels
Dans cette section, nous aborderons les concepts fondamentaux relatifs aux codeurs, leur rôle concret dans la commande des moteurs, ainsi que des exemples d’application dans le secteur industriel.
Qu’est-ce qu’un codeur ? : un capteur qui « visualise » la rotation et le déplacement
Un codeur est un dispositif de mesure qui convertit un mouvement de rotation ou un mouvement linéaire physique en un signal électrique. Installé sur l’arbre d’un moteur, il détecte en temps réel l’angle de rotation et le sens de déplacement.Les informations détectées sont transmises à l’unité de commande sous forme de signaux d’impulsions ou de signaux numériques, ce qui permet un positionnement précis à la position cible et un fonctionnement à vitesse constante.
Le principe de fonctionnement d’un codeur repose sur un mécanisme qui lit les motifs optiques ou magnétiques variant en fonction de la rotation ou du déplacement, puis convertit ces variations en signaux électriques. Par exemple, dans le cas d’un codeur optique, un capteur lit le motif de fentes gravé sur un disque et transmet les variations de luminosité sous forme de signaux d’impulsions.Le dispositif de commande calcule la distance parcourue en comptant le nombre d’impulsions et détermine le sens du déplacement à partir de l’ordre d’apparition des impulsions.
Il s’agit d’un dispositif qui joue le rôle d’« œil » de la machine et qui, à l’instar de la vision humaine permettant d’évaluer la distance et la vitesse, transmet les informations relatives à l’état de mouvement au système de commande. Sans codeur, il est impossible de déterminer avec précision la position actuelle du moteur ni la distance parcourue, ce qui rend tout contrôle de précision difficile.
Le rôle des codeurs dans la commande des moteurs
Le moteur ne pouvant déterminer seul son angle de rotation ni sa position, le signal de retour provenant du codeur est indispensable. Ce mécanisme permet au dispositif de commande de détecter tout écart par rapport à la valeur de consigne en analysant les signaux d’impulsions émis par le codeur, ce qui permet d’ajuster l’entraînement du moteur en conséquence.
Ce système de régulation en boucle fermée permet d’obtenir un positionnement, un contrôle de la vitesse et un contrôle du couple de haute précision, ce qui contribue à améliorer la qualité des produits et à optimiser l’efficacité de la production. En particulier dans le domaine des appareils médicaux et des équipements de précision, où une précision de positionnement de l’ordre du micron est requise, les performances du codeur constituent un facteur qui influe directement sur la fiabilité des produits.
Principales utilisations et exemples d’application dans divers secteurs industriels
Les codeurs sont utilisés dans un large éventail de secteurs industriels et trouvent des applications dans les domaines suivants :
[Principaux exemples d’utilisation par domaine]
- Commande du bras d’un robot industriel
- Positionnement des outils sur les machines-outils à commande numérique
- Déplacement des plateaux des équipements de fabrication de semi-conducteurs
- Commande de l’objectif d’un endoscope médical
- Commande des serrures électroniques des équipements de sécurité
- Mécanisme de mise au point automatique des appareils optiques
Dans le domaine des appareils médicaux et des équipements de précision, où la compacité et la haute précision sont particulièrement recherchées, les codeurs compacts associés à des moteurs sans noyau sont très prisés. Dans ces domaines, le défi consiste à concilier la miniaturisation des appareils et la précision de commande, et le choix du codeur constitue un facteur déterminant pour les performances du produit.
Fonctionnement et principaux types d’encodeurs : modes de détection et caractéristiques par type
Les systèmes de détection des codeurs se classent principalement en deux catégories : les systèmes optiques et les systèmes magnétiques. En fonction de l’élément à mesurer, on distingue les codeurs rotatifs et les codeurs linéaires. De plus, selon le mode de sortie du signal, on distingue les codeurs incrémentaux et les codeurs absolus, qui présentent chacun des caractéristiques et des domaines d’application différents.
Contenu abordé dans cette section
- Classification selon le mode de détection : optique et magnétique
- Codeurs rotatifs et codeurs linéaires
- Différence entre le mode incrémental et le mode absolu
Dans cette section, nous expliquons le principe de fonctionnement et les caractéristiques de chaque type et nous vous fournissons les connaissances de base nécessaires pour choisir le modèle adapté à votre application.
Classification selon le mode de détection : optique et magnétique
Les codeurs optiques sont des dispositifs qui détectent la rotation à l’aide d’un disque à fentes et d’un capteur optique ; ils se caractérisent par une haute résolution et une grande précision. Leur structure repose sur l’association d’une LED et d’une photodiode, qui convertissent les variations de luminosité de la lumière traversant les fentes du disque en signaux d’impulsions.
Les codeurs magnétiques, qui utilisent notamment des aimants et des cellules de Hall, offrent une excellente résistance aux conditions environnementales et constituent donc une solution adaptée aux environnements caractérisés par une forte présence de poussière ou de vibrations. On observe généralement que les systèmes optiques sont privilégiés dans le domaine médical et pour les équipements de précision, où la miniaturisation et un contrôle précis sont indispensables, tandis que les systèmes magnétiques sont généralement choisis dans les environnements industriels difficiles.
Codeurs rotatifs et codeurs linéaires
Les codeurs rotatifs mesurent l’angle de rotation de l’arbre d’un moteur, tandis que les codeurs linéaires mesurent la position d’un objet se déplaçant en ligne droite. Les codeurs rotatifs sont constitués d’un élément de détection en forme de disque monté directement sur l’arbre du moteur et transmettent la valeur de rotation sous forme de signaux d’impulsions.Ils sont largement utilisés dans les moteurs industriels, les servomoteurs et les moteurs pas à pas, entre autres.
Les modèles linéaires sont utilisés pour l’avance des tables de machines-outils et la commande des plateaux des équipements de fabrication de semi-conducteurs ; ils permettent de mesurer avec une grande précision la distance de déplacement linéaire. Le choix du modèle adapté à l’application permet d’améliorer les performances de commande.
Différence entre le mode incrémental et le mode absolu
Les systèmes incrémentaux et absolus présentent une différence majeure quant au mode de sortie des informations de position.
| Rubrique | Type incrémental | Type absolu |
| Coordonnées | Déplacement relatif | Position absolue |
| Lorsque l’appareil est éteint | Perte des données de localisation | Conservation des informations de localisation |
| Retour aux sources | Nécessaire | Non nécessaire |
| Coût | Faible coût | Coût élevé |
| Principales applications | Contrôle de vitesse, positionnement simple | Positionnement de précision, commande multiaxiale |
Les codeurs incrémentaux transmettent la distance parcourue sous forme de signaux d’impulsions ; bien qu’ils soient simples et peu coûteux, ils ont pour particularité de perdre leurs informations de position lorsque l’alimentation est coupée.
Le type « absolu » pouvant fournir en permanence une position absolue, il n’est pas nécessaire de procéder à un retour à l’origine après la mise sous tension, ce qui permet de réduire le temps de démarrage du système. Il convient de choisir le type approprié en fonction de l’application et des exigences du système de commande.
Critères de sélection d’un codeur et solutions permettant d’obtenir un contrôle de haute précision
Pour choisir un codeur adapté, il est nécessaire d’examiner plusieurs spécifications techniques, telles que la résolution, la vitesse de réponse, le mode de montage et la résistance aux conditions environnementales. En particulier, dans le cas des codeurs destinés aux moteurs, la compatibilité avec les caractéristiques du moteur influe sur les performances de commande.
Contenu abordé dans cette section
- Résolution et précision : comment déterminer les performances en fonction de l’application
- Compatibilité avec le moteur : méthodes de montage et compatibilité électrique
- Les solutions de C.I. Takiron permettant d’obtenir un contrôle de haute précision
Dans cette section, nous passons en revue les principaux critères à prendre en compte lors du choix d’un codeur et vous présentons des solutions permettant d’obtenir des appareils compacts, de haute précision et d’une longue durée de vie.
Résolution et précision : comment déterminer les performances adaptées à chaque application
La résolution indique le nombre d’impulsions qu’un codeur peut émettre par tour ; elle est exprimée en PPR (Pulses Per Revolution). Bien qu’elle varie considérablement selon l’application et le fabricant, plus cette valeur est élevée, plus la détection de position est précise, ce qui permet d’améliorer la précision de contrôle.
Dans le domaine des appareils médicaux et des équipements optiques, il arrive que l’on exige plusieurs dizaines de milliers de PPR. Toutefois, comme l’augmentation de la résolution entraîne une hausse des coûts et une augmentation de la taille, il est nécessaire de procéder à une sélection en tenant compte à la fois de la précision de contrôle requise et de l’équilibre global du système. Une résolution excessive alourdit la charge du circuit de contrôle et rend le système plus sensible au bruit ; il est donc indispensable de déterminer les spécifications les mieux adaptées à l’application.
Compatibilité avec le moteur : méthodes de montage et compatibilité électrique
Lors du montage du codeur sur l’arbre du moteur, il est nécessaire de vérifier à la fois la compatibilité physique et la compatibilité électrique.
| Points à vérifier | Principaux points à vérifier |
| Diamètre de l’arbre | Compatibilité entre le diamètre de l’arbre du moteur et les trous de fixation du codeur |
| Espace de montage | Contraintes dimensionnelles à l’arrière du moteur |
| Méthodes d’accouplement | Flexible, rigide, à raccordement direct, etc. |
| Formats de signaux de sortie | Niveau de tension (systèmes 5 V / 12 V / 24 V) |
| Mode de signal | Sortie différentielle / sortie asymétrique |
| Interface | Protocole de communication avec le dispositif de commande |
Les codeurs à encombrement réduit conviennent particulièrement aux petits moteurs, et la précision de leur montage mécanique influe également sur les performances de contrôle. Afin d’éviter les erreurs de détection dues à un désalignement de l’arbre ou à des vibrations, il est nécessaire de choisir un accouplement adapté et de le fixer solidement.
Les solutions de C.I. Takiron permettant un contrôle de haute précision
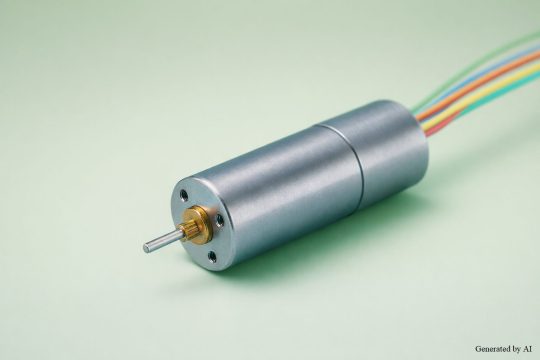
La société C.I. Takiron est en mesure de proposer des solutions de contrôle associant des moteurs sans noyau compacts et de haute précision à des codeurs.Les moteurs sans noyau, qui présentent une rotation fluide sans à-coups, offrent des performances exceptionnelles lorsqu’ils sont associés à un retour de position par codeur, notamment dans les applications exigeant un contrôle de haut niveau, telles que les appareils médicaux, les équipements de précision et les robots industriels.
Les micro-moteurs de notre entreprise se distinguent par leur grande fiabilité, garantie par une conception et un contrôle qualité réalisés au Japon, ainsi que par notre capacité à les personnaliser en fonction de vos besoins. Nous proposons une gamme de produits conçue pour l’optimisation de l’ensemble du système, notamment des modèles équipés d’un réducteur, et nous vous accompagnons dès la phase de développement en vous offrant des conseils techniques. Si vous souhaitez obtenir plus de détails sur nos produits ou bénéficier de conseils techniques, n’hésitez pas à nous contacter via le formulaire de contact.
Résumé
Les codeurs sont des capteurs indispensables au contrôle de la position et de la vitesse des moteurs dans de nombreuses applications nécessitant un positionnement de haute précision ; il en existe différents types selon leur mode de détection et le type de signal de sortie.
Un choix adapté à l’application permet d’améliorer les performances du produit et d’en garantir la fiabilité. Dans les domaines où la compacité et la haute précision sont particulièrement requises, une solution associant un moteur sans noyau et un codeur s’avère particulièrement efficace.
C.I. Takiron vous accompagne dans le développement de vos équipements grâce à ses micromoteurs de haute qualité et à son assistance technique.
Informations sur les produits et demandes de renseignements
Pour plus d’informations sur les micromoteurs de C.I. Takiron, veuillez consulter le site Web suivant.
- Site du produit : https://cik-ele.com/
- Moteurs sans noyau : https://cik-ele.com/products/list/coreless_motor/
- Moteur sans balais : https://cik-ele.com/products/list/brushless_motor/
- Moteurs à engrenages : https://cik-ele.com/products/list/gearhead/
- Codeur : https://cik-ele.com/products/list/encoder/
Si vous rencontrez des difficultés pour choisir un petit moteur dans le cadre du développement de vos produits, n’hésitez pas à nous contacter via le formulaire de contact. Nos techniciens vous écouteront pour comprendre votre application et vos exigences, puis vous proposeront la solution la mieux adaptée.
- Contact : https://cik-ele.com/contact/