En las plantas de fabricación y en la maquinaria industrial, el control preciso de la posición y la velocidad de los motores es un factor clave que determina la calidad del producto. Para lograrlo, es imprescindible un sensor de detección de posición llamado «encoder».
Los encoders miden con gran precisión el ángulo de giro o la distancia recorrida en línea recta y, al convertirlo en una señal eléctrica, permiten controlar con precisión los motores y los actuadores.
En este artículo te explicamos, desde el punto de vista técnico, el funcionamiento básico de los encoders, los distintos tipos que hay y los aspectos clave a tener en cuenta a la hora de elegirlos, para que te sirva de ayuda en el desarrollo de equipos y la mejora de productos en tu empresa. Si eres ingeniero de desarrollo y quieres conseguir un control de posición de alta precisión, no te pierdas este artículo hasta el final.
| Supervisado por: Grupo de Ventas de Componentes Electrónicos de C.I. Takiron. Supervisamos este artículo basándonos en la avanzada tecnología y los conocimientos que hemos acumulado desde nuestra fundación en 1919 como empresa líder en el sector del procesamiento de plásticos.En nuestro departamento, analizamos constantemente las tendencias del mercado y las últimas tecnologías en materia de micromotores ultracompactos y de alta precisión, y nos centramos en ofrecer información de gran valor añadido a los diseñadores y desarrolladores. Como equipo de expertos que conoce a la perfección las características de los productos, te ayudamos a resolver tus retos y a innovar tecnológicamente a través de contenidos precisos y prácticos. |
Conceptos básicos y funciones del encoder: la importancia de la detección de posición en el control de motores
Un encoder es un sensor que detecta el ángulo de giro o la distancia recorrida por una máquina y lo convierte en una señal digital o de impulsos. Al combinarlo con un motor, permite conocer con precisión el sentido de giro, la velocidad de giro y la posición actual, lo que permite llevar a cabo un control por retroalimentación.
Se utiliza ampliamente en aplicaciones que requieren un posicionamientopreciso, como los robots industriales, las máquinas-herramienta y los dispositivos médicos, y se ha convertido en una tecnología fundamental que respalda el rendimiento y la fiabilidad de los productos.
Lo que vamos a explicar en esta sección
- ¿Qué es un codificador? Un sensor que «hace visibles» el giro y el desplazamiento
- El papel del encoder en el control de motores
- Principales usos y ejemplos de aplicación en distintos sectores industriales
En esta sección te explicamos desde los conceptos básicos de los codificadores hasta su función concreta en el control de motores, pasando por ejemplos de su aplicación en el ámbito industrial.
¿Qué es un encoder? Un sensor que «visualiza» la rotación y el desplazamiento
Un encoder es un dispositivo de medición que convierte el movimiento giratorio o lineal en señales eléctricas. Al montarlo en el eje de un motor, detecta en tiempo real cuánto ha girado y en qué dirección se mueve.La información detectada se envía al dispositivo de control en forma de señales de pulso o señales digitales, lo que permite un posicionamiento preciso en la posición deseada y un funcionamiento a velocidad constante.
El principio de funcionamiento de un codificador consiste en leer los patrones ópticos o magnéticos que cambian al girar o moverse, y convertir esos cambios en señales eléctricas. Por ejemplo, en un codificador óptico, el sensor lee el patrón de ranuras grabado en un disco y emite los cambios de luminosidad de la luz en forma de señales de impulsos.El dispositivo de control calcula la distancia recorrida contando el número de pulsos y determina la dirección del movimiento a partir del orden en que se generan los pulsos.
Es un dispositivo que actúa como el «ojo» de la máquina y, al igual que las personas valoramos la distancia y la velocidad con la vista, transmite el estado de movimiento al sistema de control. Sin un encoder, no se puede saber con exactitud en qué posición se encuentra el motor ni cuánto se ha movido, lo que dificulta un control preciso.
El papel del codificador en el control de motores
Como el motor por sí solo no puede detectar por sí mismo el número de revoluciones ni su posición, es imprescindible contar con la señal de retroalimentación del codificador. El sistema funciona así: el dispositivo de control lee la señal de impulsos que emite el codificador, detecta la desviación respecto al valor objetivo y ajusta el accionamiento del motor.
Este control de bucle cerrado permite un posicionamiento, un control de velocidad y un control de par de alta precisión, lo que contribuye a mejorar la calidad de los productos y la eficiencia de la producción. Sobre todo en el caso de los dispositivos médicos y los equipos de precisión, donde se exige una precisión de posicionamiento del orden de las micras, el rendimiento del codificador es un factor que influye directamente en la fiabilidad del producto.
Usos principales y ejemplos de aplicación en distintos sectores industriales
Los codificadores se utilizan en una amplia gama de sectores industriales y se emplean en aplicaciones como las siguientes:
[Principales ejemplos de aplicación por sectores]
- Control del brazo de los robots industriales
- Posicionamiento de las herramientas en las máquinas herramienta CNC
- Desplazamiento de la plataforma en los equipos de fabricación de semiconductores
- Accionamiento de la lente de un endoscopio médico
- Control de cerraduras electrónicas en equipos de seguridad
- Mecanismo de enfoque automático de los dispositivos ópticos
Sobre todo en los dispositivos médicos y los equipos de precisión, donde se exige un tamaño reducido y una alta precisión, los encoders compactos combinados con motores sin núcleo resultan muy útiles. En estos campos, el reto consiste en compaginar el tamaño reducido de los dispositivos con la precisión de control, por lo que la elección del encoder es un factor decisivo para el rendimiento del producto.
Cómo funcionan los encoders y sus principales tipos: métodos de detección y características según el tipo
Los encoders se clasifican, según su método de detección, en ópticos y magnéticos, y según el objeto de medición, en encoders rotativos y lineales. Además, según el tipo de salida de señal, se distinguen en incrementales y absolutos, y cada uno tiene características y ámbitos de aplicación diferentes.
Lo que vamos a explicar en esta sección
- Clasificación según el método de detección: óptico y magnético
- Codificadores rotativos y codificadores lineales
- La diferencia entre el tipo incremental y el tipo absoluto
En esta sección te explicamos el principio de funcionamiento y las características de cada tipo, y te damos los conocimientos básicos para elegir el más adecuado según el uso que le vayas a dar.
Clasificación según el método de detección: óptico y magnético
Los codificadores ópticos detectan la rotación mediante un disco ranurado y un sensor óptico, y se caracterizan por su alta resolución y precisión. Su estructura combina un LED y un fotodiodo para convertir el patrón de luz y oscuridad que pasa a través de las ranuras del disco en una señal de impulsos.
Los codificadores magnéticos utilizan imanes y sensores Hall, entre otros, y, gracias a su excelente resistencia a las condiciones ambientales, son ideales para entornos con mucho polvo o vibraciones. En el ámbito de la medicina y los equipos de precisión, donde se requiere un tamaño reducido y un control preciso, se suele optar por los sistemas ópticos, mientras que en entornos industriales exigentes se suele elegir los magnéticos.
Codificadores rotativos y codificadores lineales
Los codificadores rotativos miden el ángulo de giro del eje del motor, mientras que los codificadores lineales miden la posición de un objeto que se desplaza en línea recta. Los de tipo rotativo tienen una estructura en la que el sensor, con forma de disco, se monta directamente en el eje del motor y emite el ángulo de giro en forma de señales de impulsos.Se usan mucho en motores industriales, servomotores y motores paso a paso, entre otros.
Los modelos lineales se utilizan para el avance de las mesas de las máquinas herramienta y para el control de las plataformas de los equipos de fabricación de semiconductores, y permiten medir con gran precisión la distancia de desplazamiento lineal. Elegir el tipo adecuado según la aplicación te ayudará a mejorar el rendimiento del control.
La diferencia entre el tipo incremental y el tipo absoluto
Los tipos incremental y absoluto presentan una gran diferencia en cuanto al método de salida de la información de posición.
| Tema | Tipo incremental | Tipo absoluto |
| Información de ubicación | Desplazamiento relativo | Posición absoluta |
| Cuando el dispositivo está apagado | Se pierde la información de ubicación | Se mantiene la información de ubicación |
| Volver a los orígenes | Es necesario | No hace falta |
| Coste | Bajo coste | alto coste |
| Usos principales | Control de velocidad, posicionamiento sencillo | Posicionamiento de precisión, control multieje |
El tipo incremental emite una señal de pulso que indica el desplazamiento relativo; es sencillo y económico, pero tiene la particularidad de que pierde la información de posición cuando se apaga la alimentación.
Como el tipo «Absolute» puede enviar siempre la posición absoluta, no hace falta volver al punto de origen tras encender el sistema, lo que permite acortar el tiempo de arranque. Hay que elegir el tipo adecuado según el uso y los requisitos del sistema de control.
Puntos clave para elegir un encoder y soluciones para lograr un control de alta precisión
Para elegir el codificador adecuado, hay que tener en cuenta varias especificaciones técnicas, como la resolución, la velocidad de respuesta, el método de montaje y la resistencia a las condiciones ambientales. Sobre todo en el caso de los codificadores para motores, la compatibilidad con las características del motor es clave para el rendimiento del control.
Lo que vamos a explicar en esta sección
- Resolución y precisión: cómo determinar el rendimiento adecuado para cada aplicación
- Compatibilidad con el motor: método de montaje y compatibilidad eléctrica
- Las soluciones de C.I. Takiron para lograr un control de alta precisión
En esta sección, te explicamos los puntos clave que debes tener en cuenta a la hora de elegir y te presentamos soluciones de codificadores que ofrecen un tamaño compacto, alta precisión y una larga vida útil.
Resolución y precisión: cómo determinar el rendimiento adecuado para cada aplicación
La resolución indica cuántos impulsos puede emitir un codificador por cada vuelta y se expresa en la unidad PPR (Pulses Per Revolution). Aunque varía mucho según el uso y el fabricante, cuanto mayor es el valor, más precisa es la detección de la posición y mejor es la precisión de control.
En el caso de los dispositivos médicos y los equipos ópticos, a veces se requieren más de varias decenas de miles de PPR. Sin embargo, como una mayor resolución conlleva un aumento del coste y del tamaño, hay que elegir teniendo en cuenta el equilibrio entre la precisión de control necesaria y el sistema en su conjunto. Una resolución excesiva aumenta la carga del circuito de control y lo hace más vulnerable al ruido, por lo que hay que saber determinar cuáles son las especificaciones más adecuadas para cada aplicación.
Compatibilidad con el motor: métodos de montaje y compatibilidad eléctrica
Al montar el codificador en el eje del motor, hay que comprobar tanto la compatibilidad física como la compatibilidad eléctrica.
| Puntos a comprobar | Puntos clave a revisar |
| Diámetro del eje | Compatibilidad entre el diámetro del eje del motor y los orificios de montaje del codificador |
| Espacio de montaje | Restricciones dimensionales en la parte trasera del motor |
| Tipo de acoplamiento | Flexible, rígido, de acoplamiento directo, etc. |
| Formato de la señal de salida | Nivel de tensión (sistemas de 5 V, 12 V y 24 V) |
| Tipo de señal | Salida diferencial/unipolar |
| Interfaz | Protocolo de comunicación con el dispositivo de control |
Para los motores pequeños, lo mejor son los encoders de diseño compacto, y la precisión mecánica del montaje también influye en el rendimiento del control. Para evitar detecciones erróneas causadas por desalineaciones del eje o vibraciones, es necesario elegir el acoplamiento adecuado y asegurarlo bien.
Las soluciones de C.I. Takiron para lograr un control de alta precisión
C.I. Takiron. puede ofrecerte soluciones de control que combinan motores sin núcleo compactos y de alta precisión con encoders.Los motores sin núcleo, que ofrecen un funcionamiento suave y sin sacudidas, junto con la retroalimentación de posición que proporciona el codificador, ofrecen un rendimiento excelente en aplicaciones que requieren un control avanzado, como los dispositivos médicos, los equipos de precisión y los robots industriales.
Los puntos fuertes de nuestros micromotores son su alta fiabilidad, gracias al diseño y al control de calidad realizados en Japón, y nuestra capacidad para personalizarlos según cada aplicación. Contamos con una gama de productos pensada para optimizar todo el sistema, como los modelos con reductor, y te ofrecemos asesoramiento técnico desde la fase de desarrollo. Si quieres más detalles sobre los productos o necesitas asesoramiento técnico, no dudes en ponerte en contacto con nosotros a través del formulario de contacto.
Resumen
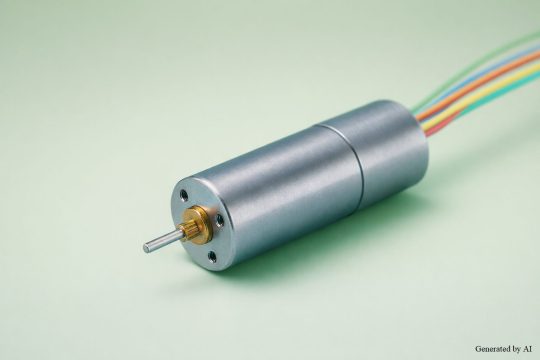
Los encoders son sensores imprescindibles para controlar la posición y la velocidad de los motores en muchas aplicaciones que requieren un posicionamiento de alta precisión, y existen diversos tipos según el método de detección y el tipo de señal de salida.
Si eliges bien según el uso que le vayas a dar, podrás mejorar el rendimiento del producto y garantizar su fiabilidad. Sobre todo en los ámbitos en los que se requiere un tamaño reducido y una alta precisión, resulta muy útil una solución que combine un motor sin núcleo con un codificador.
C.I. Takiron te ayuda a desarrollar tus equipos con micromotores de alta calidad y asistencia técnica.
Información sobre productos y consultas
Puedes consultar más detalles sobre los micromotores de C.I. Takiron en la siguiente página web.
- Página web del producto: https://cik-ele.com/
- Motores sin núcleo: https://cik-ele.com/products/list/coreless_motor/
- Motores sin escobillas: https://cik-ele.com/products/list/brushless_motor/
- Motorreductor: https://cik-ele.com/products/list/gearhead/
- Codificador: https://cik-ele.com/products/list/encoder/
Si tienes alguna duda a la hora de elegir un motor pequeño para el desarrollo de tus productos, no dudes en ponerte en contacto con nosotros a través del formulario de consulta. Nuestro equipo técnico analizará el uso y los requisitos que necesitas y te propondrá la solución más adecuada.
- Consultas: https://cik-ele.com/contact/