Nello sviluppo di prodotti che utilizzano motori, capire bene il rapporto tra tensione e prestazioni del motore è fondamentale per scegliere il motore giusto e realizzare un progetto efficiente.
Come cambiano la velocità di rotazione e la coppia del motore quando si varia la tensione applicata? E qual è il rapporto con la corrente? Se non conosci bene queste caratteristiche fondamentali, non puoi stabilire le specifiche del motore che soddisfino i requisiti prestazionali del prodotto.
Soprattutto negli ultimi anni, con l’aumento della domanda di prodotti alimentati a batteria, come i dispositivi IoT e le apparecchiature mediche portatili, sta crescendo l’interesse per i motori in grado di funzionare in modo stabile anche a bassa tensione.
In questo articolo, dopo aver spiegato dal punto di vista tecnico la relazione tra motore e tensione, ti presenteremo le caratteristiche dei motori senza nucleo, che possono avviarsi a partire da almeno 1,0 V.
| A cura di: Gruppo Commerciale Componenti Elettronici, C.I. TAKIRON Corporation Questo articolo è stato curato sulla base delle competenze tecniche avanzate e delle conoscenze acquisite nel corso degli anni, sin dalla fondazione dell’azienda nel 1919, come leader nel settore della lavorazione delle materie plastiche.Il nostro reparto analizza costantemente le tendenze di mercato e le ultime tecnologie relative ai micromotori ultracompatti e ad alta precisione, concentrandosi sulla fornitura di informazioni di alto valore aggiunto a progettisti e sviluppatori. In qualità di team di esperti che conosce a fondo le caratteristiche dei prodotti, ti aiutiamo a risolvere le tue sfide e a promuovere l’innovazione tecnologica attraverso contenuti accurati e pratici. |
Il rapporto tra tensione del motore, velocità di rotazione, coppia e corrente
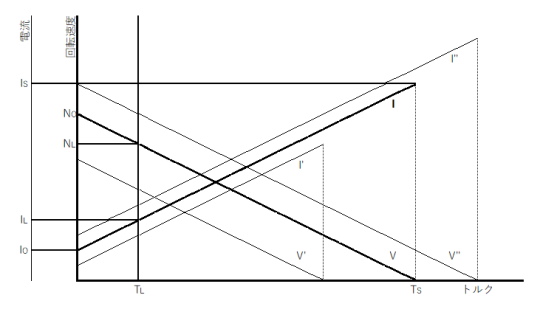
I parametri principali che determinano le prestazioni di un motore – tensione, velocità di rotazione, coppia e corrente – sono strettamente correlati tra loro.
Cosa tratteremo in questa sezione
- Perché aumentando la tensione aumenta il numero di giri
- Il rapporto di proporzionalità tra coppia e corrente
- L’effetto della forza controelettromotrice
Nei motori a corrente continua e in quelli senza spazzole, aumentando la tensione applicata aumenta il numero di giri, mentre la coppia è proporzionale alla corrente. Inoltre, quando il motore gira, si genera una forza controelettrica che riduce effettivamente la corrente che scorre negli avvolgimenti.
Comprendendo queste relazioni, è possibile impostare la tensione corretta e scegliere il metodo di controllo più adatto in base alle condizioni di carico.
Perché aumentando la tensione aumenta il numero di giri
Nei motori a corrente continua, aumentando la tensione applicata, la velocità di rotazione aumenta. Con l’aumentare della velocità di rotazione, aumenta anche la forza controelettromotrice e, alla fine, il funzionamento si stabilizza nel punto in cui si raggiunge l’equilibrio tra “tensione applicata = forza controelettromotrice + caduta di tensione interna”.
D’altra parte, la coppia generata è proporzionale alla corrente che attraversa l’avvolgimento. Quando la coppia di carico aumenta, aumenta anche la corrente necessaria e, di conseguenza, aumenta anche la coppia generata. Il motore funziona in modo stabile al numero di giri in cui la coppia di carico e quella generata si equivalgono.
Equazione della tensione: “V = KeN + IR”
| Simboli | Significato | Spiegazione |
| V | Tensione applicata | Tensione fornita al motore |
| Ke | Costante di forza controelettrica | Tensione generata per giro |
| N | Velocità di rotazione | Velocità di rotazione del motore |
| I | corrente | Corrente che scorre nell’avvolgimento |
| R | Resistenza dell’avvolgimento | Resistenza elettrica della bobina |
In generale, in condizioni di carico quasi nullo o a parità di condizioni, aumentando la tensione applicata aumenta il numero di giri e, di conseguenza, aumenta anche la forza controelettromotrice. Di conseguenza, il numero di giri aumenta più o meno in proporzione alla tensione.
Sfruttando questa relazione proporzionale, è possibile regolare la velocità tramite il controllo della tensione.
Anche i motori senza nucleo e quelli senza spazzole funzionano secondo lo stesso principio, e il rapporto tra tensione e numero di giri è alla base della loro progettazione.
Nello sviluppo del prodotto, scegli la tensione adeguata per ottenere il numero di giri necessario.
Il rapporto di proporzionalità tra coppia e corrente
La coppia del motore è data dal prodotto tra la corrente che scorre nell’avvolgimento e la costante di coppia. Questa relazione è espressa dalla seguente formula, secondo la quale la coppia è direttamente proporzionale alla corrente.
Coppia del motore: “T = Kt × I”
| Simbolo | Significato | Spiegazione |
| T | Coppia (mN·m) | La forza con cui il motore fa girare l’albero |
| Kt | Costante di coppia (mN·m/A) | Coppia generata a 1 A |
| I | Corrente (A) | Corrente che scorre nell’avvolgimento |
Quando il carico aumenta e serve una coppia maggiore, il numero di giri del motore cala momentaneamente. Con la diminuzione dei giri, la forza controelettrica si riduce e, di conseguenza, la corrente che scorre negli avvolgimenti aumenta.
La coppia generata aumenta in proporzione all’aumento della corrente, e si stabilisce un nuovo punto di funzionamento nel punto in cui la coppia del motore si bilancia con la coppia di carico.
Ad esempio, se in un motore con una costante di coppia di 5,0 mN·m/A scorre una corrente di 0,2 A, la coppia generata risulta pari a 1,0 mN·m.
Sfruttando questa relazione proporzionale (T = Kt I), è possibile stimare la coppia generata semplicemente misurando la corrente. Questo dato è un indicatore utile per la progettazione dei circuiti di controllo, il monitoraggio delle condizioni di carico e la progettazione dei sistemi di protezione da sovraccarico.
L’effetto della forza controelettromotrice
Quando il motore gira, l’effetto di generazione produce una forza controelettrica che agisce in senso opposto alla tensione applicata. La forza controelettrica è data dalla seguente formula e aumenta in proporzione al numero di giri.
Forza elettromotrice: “E = Ke × N”
| Simboli | Significato |
| E | Forza controelettromotrice (V) |
| Ke | Costante di forza controelettromotrice (V/krpm) |
| N | Giri al minuto (rpm) |
Man mano che il numero di giri aumenta, la forza controelettrica cresce e, poiché la differenza rispetto alla tensione applicata si riduce, la corrente che scorre nell’avvolgimento viene limitata naturalmente.
A vuoto, la forza controelettrica è pressoché uguale alla tensione applicata e, dato che la caduta di tensione dovuta alla resistenza interna è minima, la corrente che scorre è solo quella a vuoto.
Grazie a questo “effetto di autolimitazione dovuto alla forza controelettromotrice”, il punto di funzionamento del motore viene determinato dal numero di giri in cui la coppia di carico e la coppia generata si bilanciano.
D’altra parte, quando si opera a bassa tensione, anche la forza controelettromotrice risultante è minore; pertanto, un aspetto fondamentale della progettazione è garantire una corrente sufficiente, soprattutto in fase di avvio. È necessario progettare tenendo conto dell’influenza della capacità dell’alimentatore e della resistenza interna.
Caratteristiche di tensione dei motori e punti chiave per la scelta
Quando si sceglie un motore, è necessario conoscere con precisione le caratteristiche di tensione, come l’intervallo di tensione di esercizio, la tensione nominale e la tensione di avviamento.
Cosa tratteremo in questa sezione
- Relazione tra le caratteristiche T-N e la tensione di alimentazione
- Tensione nominale e intervallo di tensione di funzionamento
- Problemi legati all’azionamento a bassa tensione
Nel catalogo dei motori sono riportati la tensione nominale, l’intervallo di tensione di funzionamento, la tensione minima di avviamento e così via.
Se non capisci come questi valori influenzano le prestazioni effettive del prodotto, non puoi scegliere il motore giusto. Inoltre, per i dispositivi alimentati a batteria, è fondamentale progettare tenendo conto della caduta di tensione.
Relazione tra le caratteristiche T-N e la tensione di alimentazione
Il grafico della caratteristica T-N (coppia-velocità) che descrive le prestazioni del motore varia notevolmente a seconda della tensione di alimentazione. Quando si modifica la tensione di alimentazione, l’intera curva T-N subisce uno spostamento parallelo; la velocità a vuoto e la coppia di avviamento sono, a parità di condizioni, sostanzialmente proporzionali alla tensione.
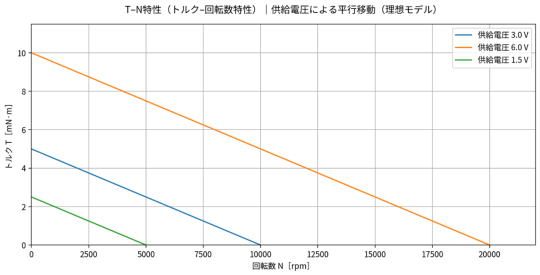
Ad esempio, in condizioni di quasi assenza di carico, se applichi una tensione di 6,0 V a un motore con tensione nominale di 3,0 V, il numero di giri a vuoto e la coppia di avviamento, in teoria, variano da 10.000 rpm a circa 20.000 rpm per il numero di giri a vuoto, mentrela coppia di avviamento da 5,0 mN·m a circa 10,0 mN·m, aumentando in modo sostanzialmente proporzionale alla tensione. Tuttavia, in realtà, a causa delle caratteristiche del circuito magnetico e dell’effetto del calore generato, a volte questi valori potrebbero non raddoppiare completamente.
| Tensione di alimentazione (valore teorico di riferimento) | Giri a vuoto | Coppia di avviamento |
| 3,0 V (nominale) | 10.000 giri/min | 5,0 mN·m |
| 6,0 V | 20.000 giri/min | 10,0 mN·m |
| 1,5 V | 5.000 giri/min | 2,5 mN·m |
Sfruttando questa caratteristica, è possibile regolare la tensione media applicata (rapporto di ciclo) tramite il controllo PWM, variando così in modo continuo la velocità di rotazione del motore.
Nella progettazione del prodotto, è necessario definire l’intervallo di tensione che soddisfa la coppia e la velocità richieste e progettare il circuito di alimentazione.
Tensione nominale e intervallo di tensione di funzionamento
La tensione nominale è il valore di tensione che serve come riferimento per valutare le prestazioni del motore. L’intervallo di tensione di esercizio va impostato in base alle specifiche del prodotto e del produttore (scheda tecnica) e va progettato tenendo conto anche delle fluttuazioni di tensione.
Se la tensione supera l’intervallo di funzionamento previsto, si possono verificare surriscaldamenti e una riduzione della durata; se invece la tensione è troppo bassa, non si ottengono la coppia e il numero di giri necessari.
| Condizioni di tensione (valori di riferimento) | Effetti sul motore |
| Superamento della tensione nominale (oltre il +10%) | Surriscaldamento, usura accelerata delle spazzole, riduzione della durata |
| Entro l’intervallo di tensione nominale (±10%) | Funzionamento normale e durata prevista garantiti |
| Tensione nominale inferiore (-10% o meno) | Calo di coppia, calo dei giri, calo delle prestazioni |
Quando si sceglie un motore, bisogna tenere conto delle variazioni di tensione di alimentazione nell’ambiente di utilizzo effettivo.
Nei dispositivi alimentati a batteria, la caduta di tensione fa sì che le prestazioni del motore diminuiscano col passare del tempo.
Per garantire un funzionamento stabile, è importante scegliere un motore in grado di mantenere le prestazioni richieste anche dopo una caduta di tensione.
Problemi legati al funzionamento a bassa tensione
Nei dispositivi alimentati a batteria, le prestazioni del motore diminuiscono col passare del tempo a causa della caduta di tensione della batteria. Per garantire un funzionamento stabile, è necessario scegliere un motore in grado di avviarsi anche a bassa tensione e progettare i circuiti tenendo conto della caduta di tensione.
[Principali problemi legati all’alimentazione a bassa tensione]
- Malfunzionamento dovuto a tensione di avvio insufficiente
- Errore nell’azionamento del carico dovuto a una riduzione della coppia
- Malfunzionamenti dei circuiti di controllo o attivazione dei circuiti di protezione
- Diminuzione della precisione dell’indicatore di carica della batteria
Per affrontare queste sfide, è utile scegliere motori con ottime caratteristiche di avviamento a bassa tensione. Soprattutto in applicazioni che richiedono un funzionamento affidabile, come i dispositivi di sicurezza o le apparecchiature mediche, è indispensabile utilizzare motori con una tensione minima di funzionamento bassa.
Nella prossima sezione ti spiegherò come funzionano i motori senza nucleo di C.I. Takiron, che si avviano già a una tensione bassa di 1,0 V.
Motori senza nucleo di C.I. Takiron, azionabili a bassa tensione
I motori senza nucleo di C.I. Takiron possono avviarsi già a partire da 1,0 V, contribuendo così a ridurre il consumo energetico e ad allungare la durata dei dispositivi alimentati a batteria.
Cosa tratteremo in questa sezione
- Caratteristiche di avviamento a bassa tensione dei motori senza nucleo
- I vantaggi di un design a basso consumo energetico e ad alta efficienza
- Casi di applicazione per settore d’uso e scelta dei prodotti
Grazie alla struttura senza nucleo, che non presenta un’anima in ferro, si ottiene una rotazione fluida con una coppia di cogging praticamente pari a zero, oltre a garantire un funzionamento altamente efficiente nonostante le dimensioni ridotte.
In applicazioni come dispositivi medici, sistemi di sicurezza e prodotti per il tempo libero, dove la durata della batteria è fondamentale per il valore del prodotto, è possibile garantire un funzionamento stabile a basse tensioni, cosa che con i motori tradizionali era difficile da ottenere.
Caratteristiche di avviamento a bassa tensione dei motori senza nucleo
Grazie alla struttura senza nucleo, che non utilizza un nucleo in ferro, non si verificano né coppia di cogging né perdite nel ferro all’avvio, ed è possibile avviarlo a partire da un minimo di 1,0 V.
Grazie a questa caratteristica, il dispositivo può continuare a funzionare anche quando la batteria è quasi scarica, consentendo di ridurre la frequenza di sostituzione delle batterie.
| Voce | Prodotto tradizionale previsto dalla nostra azienda | C.I. Takiron: motore senza nucleo da 4 mm di diametro |
| Tensione minima di avvio | da 2,0 V a 3,0 V | 1,0 V |
| Cogging all’avvio | Presente | Praticamente zero |
| Funzionamento a bassa tensione | instabilità | Stabile |
Ad esempio, nelle serrature elettroniche alimentate a batteria, il calo della tensione della batteria può rendere instabile il funzionamento dei motori tradizionali. Al contrario, tra i motori senza nucleo di C.I. Takiron ci sono modelli in grado di avviarsi già a 1,0 V, il che contribuisce a garantire un funzionamento stabile anche a basse tensioni.
Questa caratteristica è particolarmente importante in applicazioni in cui è richiesto un funzionamento affidabile, come nei dispositivi di sicurezza o nelle apparecchiature mediche.
Le prestazioni di avvio a bassa tensione garantite dalla struttura senza nucleo si traducono direttamente in una maggiore affidabilità del prodotto.
I vantaggi di un design a basso consumo e ad alta efficienza
Grazie alla combinazione di un’alimentazione a bassa tensione e un funzionamento ad alta efficienza, è possibile ridurre notevolmente il consumo di corrente.
Nei dispositivi medici e di sicurezza alimentati a batteria, dove è richiesto un funzionamento continuo per lunghi periodi, queste caratteristiche di risparmio energetico contribuiscono direttamente a migliorare l’affidabilità dei prodotti.
【Principali vantaggi della progettazione a basso consumo energetico】
- Aumento della durata della batteria (riduzione della frequenza di sostituzione)
- Riduzione del peso dei prodotti grazie alla miniaturizzazione degli alimentatori
- Riduzione della generazione di calore (semplificazione della progettazione termica)
- Aumento del tempo di funzionamento continuo
I motori senza nucleo di C.I. Takiron, non avendo perdite nel ferro dovute al nucleo, consentono di ridurre la corrente assorbita a parità di potenza erogata.
Ad esempio, nel caso dei dispositivi medici portatili, l’autonomia con una singola ricarica aumenta, migliorando la comodità per i pazienti. Inoltre, per i prodotti per il tempo libero, è possibile garantire un’autonomia sufficiente anche con batterie di piccole dimensioni, conciliando così la miniaturizzazione dei prodotti con il miglioramento delle prestazioni.
Casi di applicazione per settore d’uso e scelta dei prodotti
C.I. Takiron vanta una comprovata esperienza nell’adozione delle proprie soluzioni in applicazioni che richiedono l’alimentazione a batteria, come serrature elettroniche, dispositivi medici portatili e prodotti per l’hobbistica.
Offriamo soluzioni personalizzate in base alle tue esigenze e un sistema di produzione flessibile, che va dai piccoli lotti alla produzione in serie, e siamo disponibili a fornirti consulenza fin dalla fase di sviluppo.
| Settori di applicazione | Caratteristiche richieste |
| Dispositivi di sicurezza | Avvio a bassa tensione, lunga durata |
| Dispositivi medici | Alta precisione, basso consumo energetico |
| Apparecchiature ottiche | Basse vibrazioni, elevata reattività |
| Prodotti per hobby | Compatti, ad alta coppia |
Nello sviluppo dei prodotti, dopo aver definito con chiarezza la coppia, il numero di giri e l’intervallo di tensione necessari, è necessario scegliere le specifiche ottimali del motore.
Noi di C.I. Takiron ascoltiamo le tue esigenze relative al prodotto e ti proponiamo il motore più adatto tra la nostra vasta gamma.
Ti offriamo un supporto completo, dalla fornitura di campioni in fase di prototipazione fino al controllo qualità durante la produzione in serie: puoi contare su di noi come partner di sviluppo.
Riepilogo
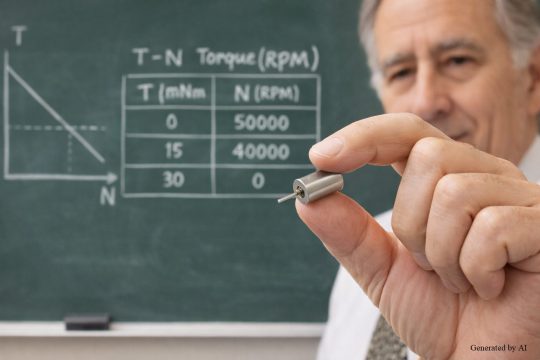
Capire bene il rapporto tra motore e tensione è fondamentale per scegliere il motore giusto quando sviluppi un prodotto.
Comprendendo le relazioni tra tensione, velocità, coppia e corrente, e capendo il significato delle caratteristiche T-N e della tensione nominale, potrai stabilire le specifiche del motore che soddisfano i requisiti richiesti.
Soprattutto per i dispositivi alimentati a batteria, le prestazioni di avvio a bassa tensione e il consumo energetico determinano l’autonomia del prodotto; per questo i motori senza nucleo di C.I. Takiron, in grado di funzionare a partire da un minimo di 1,0 V, rappresentano una scelta eccellente.
Sfrutta le caratteristiche di avvio a bassa tensione e il funzionamento ad alta efficienza garantite dalla struttura senza nucleo per prolungare la durata della batteria e migliorare l’affidabilità del prodotto.
Informazioni sui prodotti e richieste di informazioni
Per maggiori dettagli sui micromotori di C.I. Takiron, dai un’occhiata al sito web qui sotto.
- Sito del prodotto: https://cik-ele.com/
- Motori senza nucleo: https://cik-ele.com/products/list/coreless_motor/
- Motori brushless: https://cik-ele.com/products/list/brushless_motor/
- Motoriduttore: https://cik-ele.com/products/list/gearhead/
- Encoder: https://cik-ele.com/products/list/encoder/
Se hai difficoltà a scegliere il motore compatto giusto per lo sviluppo del tuo prodotto, non esitare a contattarci tramite il modulo di richiesta. Un nostro tecnico valuterà l’applicazione e le tue esigenze per proporti la soluzione più adatta.
- Contatti: https://cik-ele.com/contact/
Le formule di base relative ai motori a corrente continua utilizzate in questo articolo si basano sulle seguenti pubblicazioni accademiche e tecniche:
- Equazione di tensione “V = Eb + IaRa ”
National Institute of Technology, “Motore a corrente continua” https://nit-edu.org/wp-content/uploads/2021/09/ch-29-Dc-motor.pdf
- Equazione della coppia: “T = Kt × I”
MIT OpenCourseWare, “Macchine elettromeccaniche a magnetismo”