Dans le cadre du développement de produits utilisant des moteurs, une bonne compréhension de la relation entre la tension et les performances du moteur constitue la base d’un choix approprié du moteur et d’une conception efficace.
Comment la vitesse de rotation et le couple du moteur varient-ils lorsque l’on modifie la tension appliquée ? Quelle est leur relation avec le courant ? Sans une bonne compréhension de ces caractéristiques fondamentales, il est impossible de déterminer les spécifications d’un moteur permettant de répondre aux exigences de performance du produit.
Ces dernières années en particulier, avec l’augmentation de la demande en produits fonctionnant sur batterie, tels que les appareils connectés (IoT) et les appareils médicaux portables, on observe un intérêt croissant pour les moteurs capables de fonctionner de manière stable même à basse tension.
Dans cet article, après avoir expliqué d’un point de vue technique la relation entre les moteurs et la tension, nous vous présenterons les caractéristiques des moteurs sans noyau pouvant démarrer à partir de 1,0 V au minimum.
| Sous la supervision du groupe commercial des composants électroniques de C.I. TAKIRON Corporation Nous supervisons la rédaction de cet article en nous appuyant sur les compétences techniques de pointe et l’expertise acquises depuis notre création en 1919 en tant qu’entreprise leader dans le domaine de la transformation des matières plastiques.Au sein de notre département, nous analysons en permanence les tendances du marché et les dernières technologies relatives aux micromoteurs ultra-compacts et de haute précision, et nous nous attachons à fournir des informations à forte valeur ajoutée aux concepteurs et développeurs. En tant qu’équipe d’experts maîtrisant parfaitement les caractéristiques des produits, nous vous accompagnons dans la résolution de vos défis et dans l’innovation technologique grâce à la diffusion de contenus précis et concrets. |
Relation entre la tension du moteur, sa vitesse de rotation, son couple et son intensité
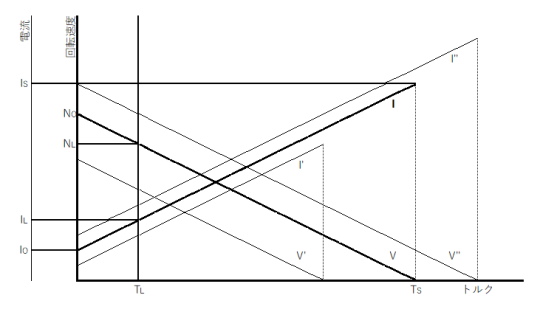
La tension, la vitesse de rotation, le couple et le courant, qui constituent les principaux paramètres déterminant les performances d’un moteur, sont étroitement liés les uns aux autres.
Contenu abordé dans cette section
- Pourquoi l’augmentation de la tension entraîne-t-elle une augmentation du régime ?
- Relation de proportionnalité entre le couple et le courant
- L’influence de la force contre-électromotrice
Dans les moteurs à courant continu et les moteurs sans balais, l’augmentation de la tension appliquée entraîne une augmentation de la vitesse de rotation, tandis que le couple est proportionnel à l’intensité du courant. De plus, lorsque le moteur tourne, une force contre-électromotrice est générée, ce qui réduit l’intensité du courant circulant effectivement dans les enroulements.
La compréhension de ces relations permet de choisir le réglage de tension et la méthode de commande adaptés aux conditions de charge.
Pourquoi l’augmentation de la tension entraîne-t-elle une augmentation du régime ?
Dans un moteur à courant continu, l’augmentation de la tension d’alimentation entraîne une augmentation de la vitesse de rotation. À mesure que la vitesse augmente, la force contre-électromotrice augmente également, et le fonctionnement se stabilise finalement au point où s’établit un équilibre entre « tension d’alimentation = force contre-électromotrice + chute de tension interne ».
En revanche, le couple produit est proportionnel au courant de bobinage. Lorsque le couple de charge augmente, le courant nécessaire augmente également, et le couple produit s’accroît en conséquence. Le moteur fonctionne de manière stable à la vitesse de rotation à laquelle le couple de charge et le couple produit s’équilibrent.
Équation de tension : « V = KeN + IR »
| Symbole | Signification | Explication |
| V | Tension d’alimentation | Tension fournie au moteur |
| Ke | Constante de force contre-électromotrice | Tension générée par tour |
| N | Vitesse de rotation | Vitesse de rotation du moteur |
| I | Courant | Courant circulant dans l’enroulement |
| R | Résistance des enroulements | Résistance électrique de la bobine |
En règle générale, à vide ou dans des conditions identiques, lorsque la tension appliquée augmente, la vitesse de rotation augmente également, ce qui entraîne une augmentation de la force contre-électromotrice. Par conséquent, la vitesse de rotation augmente globalement proportionnellement à la tension.
En tirant parti de cette relation proportionnelle, il est possible de réguler la vitesse par contrôle de la tension.
Les moteurs sans noyau et les moteurs sans balais fonctionnent selon le même principe, et la relation entre la tension et la vitesse de rotation constitue la base de leur conception.
Lors du développement du produit, veuillez choisir la tension appropriée afin d’obtenir la vitesse de rotation requise.
Relation de proportionnalité entre le couple et le courant
Le couple d’un moteur est représenté par la valeur obtenue en multipliant le courant circulant dans les enroulements par la constante de couple. Cette relation est exprimée par la formule suivante, et le couple est directement proportionnel au courant.
Couple du moteur : « T = Kt × I »
| Symbole | Signification | Explication |
| T | Couple (mN·m) | Intensité de la force exercée par le moteur pour faire tourner l’arbre |
| Kt | Constante de couple (mN·m/A) | Couple généré par un courant de 1 A |
| I | Courant (A) | Courant circulant dans le bobinage |
Lorsque la charge augmente et qu’un couple plus important est nécessaire, la vitesse de rotation du moteur diminue temporairement. La baisse de la vitesse entraîne une diminution de la force contre-électromotrice, ce qui a pour conséquence d’augmenter le courant circulant dans les enroulements.
Le couple généré augmente proportionnellement à l’augmentation du courant, et un nouveau point de fonctionnement est établi au niveau où il s’équilibre avec le couple de charge.
Par exemple, si un courant de 0,2 A circule dans un moteur dont la constante de couple est de 5,0 mN·m/A, le couple généré est alors estimé à 1,0 mN·m.
En utilisant cette relation proportionnelle (T = Kt I), il est possible d’estimer le couple généré simplement en mesurant le courant. Cela constitue un indicateur utile pour la conception des circuits de commande, la surveillance de l’état de la charge et la conception des dispositifs de protection contre les surcharges.
L’influence de la force contre-électromotrice
Lorsque le moteur tourne, un contre-coup de force est généré par l’effet de génération d’électricité, qui agit dans le sens opposé à la tension appliquée. Le contre-coup de force est représenté par la formule suivante et augmente proportionnellement à la vitesse de rotation.
Force électromotrice : « E = Ke × N »
| Symbole | Signification |
| E | Force contre-électromotrice (V) |
| Ke | Constante de force contre-électromotrice (V/krpm) |
| N | Vitesse de rotation (tr/min) |
Plus la vitesse de rotation augmente, plus la force contre-électromotrice s’accroît ; la différence avec la tension appliquée s’amenuisant alors, le courant circulant dans l’enroulement est naturellement limité.
À vide, la force contre-électromotrice est pratiquement égale à la tension appliquée et la chute de tension due à la résistance interne est extrêmement faible ; par conséquent, le courant circulant correspond uniquement au courant à vide.
Grâce à cet « effet d’autolimitation par force contre-électromotrice », le point de fonctionnement du moteur est déterminé par la vitesse de rotation à laquelle le couple de charge s’équilibre avec le couple généré.
En revanche, en cas de fonctionnement à basse tension, la force contre-électromotrice obtenue étant également faible, il est essentiel, lors de la conception, de s’assurer qu’un courant suffisant puisse être fourni, notamment au démarrage. La conception doit tenir compte de l’influence de la capacité de l’alimentation et de la résistance interne.
Caractéristiques de tension des moteurs et points importants à prendre en compte lors de leur sélection
Lors du choix d’un moteur, il est nécessaire de bien cerner ses caractéristiques de tension, telles que la plage de tension d’utilisation, la tension nominale et la tension de démarrage.
Contenu abordé dans cette section
- Relation entre les caractéristiques T-N et la tension d’alimentation
- Tension nominale et plage de tension d’utilisation
- Problématiques liées au fonctionnement à basse tension
Le catalogue des moteurs indique la tension nominale, la plage de tension d’utilisation, la tension minimale de démarrage, etc.
Il est indispensable de comprendre l’impact de ces valeurs sur les performances réelles du produit pour pouvoir choisir le moteur approprié. De plus, pour les appareils alimentés par batterie, il est indispensable de tenir compte de la chute de tension lors de la conception.
Relation entre les caractéristiques T-N et la tension d’alimentation
La courbe T-N (courbe couple-vitesse de rotation) qui caractérise les performances d’un moteur varie considérablement en fonction de la tension d’alimentation. Lorsque l’on modifie la tension d’alimentation, la courbe T-N dans son ensemble subit un déplacement parallèle ; la vitesse de rotation à vide et le couple de démarrage sont, dans des conditions identiques, globalement proportionnels à la tension.
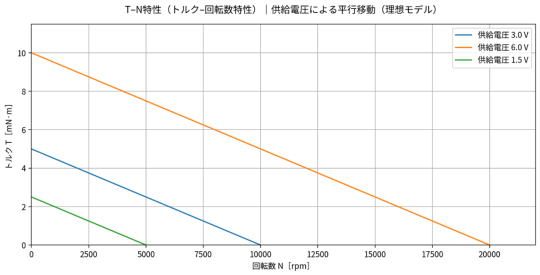
Par exemple, dans des conditions proches de la marche à vide, si l’on applique une tension de 6,0 V à un moteur d’une tension nominale de 3,0 V, la vitesse de rotation à vide et le couple de démarrage sont, en théorie, respectivement compris entre 10 000 tr/min et environ 20 000 tr/min,et le couple de démarrage, de 5,0 mN·m à environ 10,0 mN·m, augmentent de manière globalement proportionnelle à la tension. Toutefois, dans la pratique, en raison des caractéristiques du circuit magnétique et de l’effet de l’échauffement, il peut arriver que ces valeurs ne doublent pas parfaitement.
| Tension d’alimentation (valeur théorique indicative) | Vitesse à vide | Couple de démarrage |
| 3,0 V (nominal) | 10 000 tr/min | 5,0 mN·m |
| 6,0 V | 20 000 tr/min | 10,0 mN·m |
| 1,5 V | 5 000 tr/min | 2,5 mN·m |
En tirant parti de cette caractéristique, il est possible de régler la tension moyenne appliquée (rapport cyclique) grâce à la modulation PWM, ce qui permet de faire varier en continu la vitesse de rotation du moteur.
Lors de la conception d’un produit, il est nécessaire de définir clairement la plage de tension permettant de répondre aux exigences en matière de couple et de vitesse de rotation, puis de concevoir le circuit d’alimentation.
Tension nominale et plage de tension d’utilisation
La tension nominale est la valeur de tension servant de référence pour évaluer les performances du moteur. La plage de tension d’utilisation doit être définie conformément aux spécifications du produit et du fabricant (fiche technique), et la conception doit tenir compte des variations de tension d’alimentation.
Une tension trop élevée, dépassant la plage de tension admissible, entraîne une surchauffe et une réduction de la durée de vie, tandis qu’une tension trop faible ne permet pas d’obtenir le couple et la vitesse de rotation requis.
| Conditions de tension (valeurs indicatives) | Conséquences sur le moteur |
| Dépassement de la tension nominale (supérieur à +10 %) | Surchauffe, usure accélérée des balais, réduction de la durée de vie |
| Dans la plage de tension nominale (±10 %) | Fonctionnement normal et garantie de la durée de vie prévue |
| Tension inférieure à la tension nominale (moins de -10 %) | Manque de couple, baisse du régime, baisse des performances |
Lors du choix d’un moteur, il est nécessaire de tenir compte des variations de tension d’alimentation dans les conditions réelles d’utilisation.
Dans les appareils fonctionnant sur batterie, la baisse de tension entraîne une diminution des performances du moteur au fur et à mesure que le temps d’utilisation s’écoule.
Pour garantir un fonctionnement stable, il est essentiel de choisir un moteur capable de maintenir les performances requises même en cas de chute de tension.
Problématiques liées au fonctionnement à basse tension
Dans les appareils fonctionnant sur batterie, les performances du moteur diminuent au fil du temps en raison de la chute de tension de la batterie. Pour garantir un fonctionnement stable, il est nécessaire de choisir un moteur capable de démarrer même à basse tension et de concevoir un circuit tenant compte de cette chute de tension.
[Principaux problèmes liés au fonctionnement à basse tension]
- Dysfonctionnement dû à une tension d’amorçage insuffisante
- Échec de l’entraînement de la charge dû à une baisse de couple
- Dysfonctionnement du circuit de commande ou déclenchement du circuit de protection
- Baisse de la précision de l’affichage du niveau de charge de la batterie
Pour répondre à ces défis, il est judicieux de choisir des moteurs présentant d’excellentes caractéristiques de démarrage à basse tension. En particulier dans les applications exigeant un fonctionnement fiable, telles que les équipements de sécurité ou les appareils médicaux, il est indispensable d’utiliser des moteurs dont la tension minimale de fonctionnement est faible.
Dans la section suivante, nous vous présenterons le moteur sans noyau de C.I. Takiron, capable de démarrer à partir d’une tension aussi faible que 1,0 V.
Moteurs sans noyau de C.I. Takiron pouvant fonctionner à basse tension
Les moteurs sans noyau de C.I. Takiron peuvent démarrer à partir de 1,0 V minimum, ce qui contribue à réduire la consommation d’énergie et à prolonger la durée de vie des appareils fonctionnant sur batterie.
Contenu abordé dans cette section
- Caractéristiques de démarrage à basse tension des moteurs sans noyau
- Les avantages d’une conception économe en énergie et à haut rendement
- Exemples d’application par domaine d’utilisation et choix des produits
Grâce à sa conception sans noyau, le couple de cogging est pratiquement nul, ce qui permet une rotation fluide, tout en garantissant un fonctionnement hautement efficace malgré sa petite taille.
Dans les applications où l’autonomie de la batterie détermine la valeur du produit, telles que les appareils médicaux, les équipements de sécurité ou les produits de loisirs, ce moteur permet un fonctionnement stable à basse tension, ce qui était difficile à obtenir avec les moteurs traditionnels.
Caractéristiques de démarrage à basse tension des moteurs sans noyau
Grâce à sa conception sans noyau, ce moteur ne génère ni couple de cogging ni pertes dans le fer au démarrage, et peut démarrer à partir de 1,0 V.
Grâce à cette caractéristique, l’appareil peut continuer à fonctionner même lorsque le niveau de charge de la batterie est faible, ce qui permet de réduire la fréquence de remplacement de la batterie.
| Rubrique | Produit traditionnel tel que nous le concevons | C.I. Takiron : moteur sans noyau de 4 mm de diamètre |
| Tension minimale de démarrage | 2,0 V à 3,0 V | 1,0 V |
| Effet de cogging au démarrage | Présent | Pratiquement nul |
| Fonctionnement en basse tension | instabilité | Stable |
Par exemple, dans le cas d’une serrure électronique alimentée par piles, la baisse de tension des piles peut entraîner un fonctionnement instable avec un moteur classique. En revanche, parmi les moteurs sans noyau de C.I. Takiron, certains modèles peuvent démarrer à partir de 1,0 V, ce qui contribue à un fonctionnement stable même dans la plage de basse tension.
Cette caractéristique revêt une importance particulière dans les applications où un fonctionnement fiable est indispensable, telles que les équipements de sécurité ou les appareils médicaux.
Les performances de démarrage à basse tension offertes par la structure sans noyau contribuent directement à l’amélioration de la fiabilité du produit.
Les avantages d’une conception économe en énergie et à haut rendement
La combinaison d’une alimentation à basse tension et d’un fonctionnement à haut rendement permet de réduire considérablement la consommation de courant.
Les appareils médicaux et les équipements de sécurité fonctionnant sur batterie devant assurer un fonctionnement continu pendant de longues périodes, ces caractéristiques d’économie d’énergie contribuent directement à améliorer la fiabilité des produits.
[Principaux avantages d’une conception à faible consommation d’énergie]
- Prolongation de la durée de vie des piles (réduction de la fréquence de remplacement)
- Allègement des produits grâce à la miniaturisation des blocs d’alimentation
- Réduction de la production de chaleur (simplification de la conception thermique)
- Amélioration de la durée de fonctionnement continu
Les moteurs sans noyau de C.I. Takiron ne présentent pas de pertes dans le fer, ce qui permet de réduire la consommation de courant tout en obtenant une puissance équivalente.
Par exemple, dans le domaine des appareils médicaux portables, l’autonomie par charge augmente, ce qui améliore le confort des patients. De même, dans le domaine des loisirs, il est possible de garantir une autonomie suffisante même avec des piles de petite taille, ce qui permet de concilier miniaturisation des produits et amélioration de leurs performances.
Exemples d’application par type d’utilisation et choix des produits
Chez C.I. Takiron, nos produits ont déjà fait leurs preuves dans des applications où le fonctionnement sur batterie est indispensable, telles que les serrures électroniques, les appareils médicaux portables et les produits de loisirs.
Nous proposons des solutions sur mesure adaptées à chaque application et disposons d’un système de production flexible, allant des petites séries à la production en série ; nous sommes à votre disposition pour vous conseiller dès la phase de développement.
| Domaines d’application | Caractéristiques requises |
| Équipements de sécurité | Démarrage à basse tension, longue durée de vie |
| Appareils médicaux | Haute précision, faible consommation d’énergie |
| Équipements optiques | Faibles vibrations, grande réactivité |
| Produits de loisirs | Compacts, à couple élevé |
Lors du développement d’un produit, il est nécessaire de définir clairement le couple, la vitesse de rotation et la plage de tension requis avant de sélectionner les caractéristiques techniques optimales du moteur.
Chez C.I. Takiron, nous écoutons attentivement les exigences de nos clients concernant leurs produits et leur proposons le moteur le mieux adapté parmi notre vaste gamme.
Nous vous apportons un accompagnement complet, depuis la fourniture d’échantillons au stade du prototypage jusqu’au contrôle qualité lors de la production en série, ce qui fait de nous un partenaire de développement sur lequel vous pouvez compter.
Résumé
Une bonne compréhension de la relation entre le moteur et la tension constitue la base d’un choix approprié du moteur dans le cadre du développement de produits.
En saisissant les relations entre la tension, la vitesse de rotation, le couple et le courant, et en comprenant la signification des courbes T-N et de la tension nominale, vous serez en mesure de déterminer les caractéristiques d’un moteur répondant aux spécifications requises.
En particulier pour les appareils fonctionnant sur batterie, les performances de démarrage à basse tension et la consommation électrique étant déterminantes pour l’autonomie du produit, les moteurs sans noyau de C.I. Takiron, capables de fonctionner à partir de 1,0 V, constituent un choix de premier ordre.
Tirez parti des caractéristiques de démarrage à basse tension et du fonctionnement à haut rendement offertes par la structure sans noyau pour prolonger la durée de vie des batteries et améliorer la fiabilité de vos produits.
Informations sur les produits et demandes de renseignements
Pour plus d’informations sur les micromoteurs de C.I. Takiron, veuillez consulter le site Web suivant.
- Site du produit : https://cik-ele.com/
- Moteurs sans noyau : https://cik-ele.com/products/list/coreless_motor/
- Moteur sans balais : https://cik-ele.com/products/list/brushless_motor/
- Moteurs à engrenages : https://cik-ele.com/products/list/gearhead/
- Codeur : https://cik-ele.com/products/list/encoder/
Si vous rencontrez des difficultés pour choisir un petit moteur dans le cadre du développement de vos produits, n’hésitez pas à nous contacter via le formulaire de contact. Nos techniciens vous écouteront pour comprendre votre application et vos exigences, puis vous proposeront la solution la mieux adaptée.
- Contact : https://cik-ele.com/contact/
Les formules de base relatives aux moteurs à courant continu utilisées dans cet article s’appuient sur les publications scientifiques et techniques suivantes :
- Équation de tension « V = Eb + IaRa »
Institut national de technologie, « Moteur à courant continu » https://nit-edu.org/wp-content/uploads/2021/09/ch-29-Dc-motor.pdf
- Équation du couple « T = Kt × I »
MIT OpenCourseWare, « Machines électromécaniques magnétiques »