A la hora de desarrollar productos que utilicen motores, comprender bien la relación entre la tensión y el rendimiento del motor es la base para elegir el motor adecuado y lograr un diseño eficiente.
¿Cómo varían las revoluciones y el par del motor al cambiar la tensión aplicada? ¿Y cómo se relacionan con la corriente? Si no conoces bien estas características básicas, no podrás determinar las especificaciones del motor que cumplan con los requisitos de rendimiento del producto.
Sobre todo en los últimos años, con el aumento de la demanda de productos que funcionan con pilas, como los dispositivos IoT o los aparatos médicos portátiles, ha crecido el interés por los motores que funcionan de forma estable incluso a baja tensión.
En este artículo, tras explicar técnicamente la relación entre los motores y la tensión, te voy a presentar las características de los motores sin núcleo, que pueden arrancar a partir de un mínimo de 1,0 V.
| Supervisado por: Grupo de Ventas de Componentes Electrónicos de C.I. Takiron. Supervisamos este artículo basándonos en la avanzada tecnología y los conocimientos que hemos acumulado desde nuestra fundación en 1919 como empresa líder en el sector del procesamiento de plásticos.En nuestro departamento, analizamos constantemente las tendencias del mercado y las últimas tecnologías en materia de micromotores ultracompactos y de alta precisión, y nos centramos en ofrecer información de gran valor añadido a los diseñadores y desarrolladores. Como equipo de expertos que conoce a la perfección las características de los productos, te ayudamos a resolver tus retos y a innovar tecnológicamente a través de contenidos precisos y prácticos. |
Relación entre la tensión del motor y el número de revoluciones, el par y la corriente
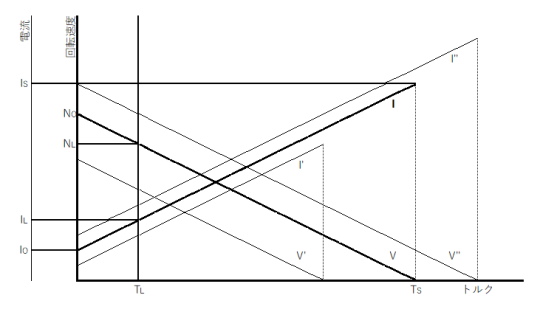
Los parámetros principales que determinan el rendimiento de un motor —tensión, velocidad de giro, par y corriente— están estrechamente relacionados entre sí.
Lo que vamos a explicar en esta sección
- Por qué aumenta el número de revoluciones al subir el voltaje
- La relación de proporcionalidad entre el par y la corriente
- El efecto de la fuerza electromotriz inversa
En los motores de corriente continua y en los motores sin escobillas, al aumentar la tensión aplicada, la velocidad de giro aumenta y el par se genera de forma proporcional a la corriente. Además, cuando el motor gira, se genera una fuerza contraelectromotriz que reduce la corriente que circula realmente por los devanados.
Si entiendes estas relaciones, podrás elegir la configuración de tensión adecuada y el método de control más adecuado en función de las condiciones de carga.
Por qué aumenta el número de revoluciones al subir la tensión
En los motores de corriente continua, cuando aumentas la tensión aplicada, la velocidad de giro también sube. A medida que aumenta la velocidad, también lo hace la fuerza contraelectromotriz, y al final el funcionamiento se estabiliza en el punto en el que se equilibra «tensión aplicada = fuerza contraelectromotriz + caída de tensión interna».
Por otro lado, el par generado es proporcional a la corriente del devanado. Cuando el par de carga aumenta, la corriente necesaria también lo hace, y el par generado aumenta en consecuencia. El motor funciona de forma estable a la velocidad en la que el par de carga y el par generado coinciden.
Ecuación de tensión: «V = KeN + IR»
| Símbolo | Significado | Explicación |
| V | Tensión aplicada | Tensión suministrada al motor |
| Ke | Constante de fuerza contraelectromotriz | Tensión generada por revolución |
| N | Velocidad de giro | Velocidad de giro del motor |
| I | corriente | La corriente que circula por el devanado |
| R | Resistencia del devanado | Resistencia eléctrica de la bobina |
En general, cuando la carga es mínima o en condiciones iguales, si aumentas la tensión aplicada, la velocidad de giro sube y, con ello, también aumenta la fuerza contraelectromotriz. Como resultado, la velocidad de giro suele aumentar de forma proporcional a la tensión.
Al aprovechar esta relación proporcional, se puede regular la velocidad mediante el control de la tensión.
Los motores sin núcleo y los motores sin escobillas también funcionan según el mismo principio, y la relación entre la tensión y las revoluciones es la base de su diseño.
A la hora de desarrollar un producto, elige la tensión adecuada para conseguir las revoluciones necesarias.
La relación de proporcionalidad entre el par y la corriente
El par del motor se expresa como el producto de la corriente que circula por el devanado y la constante de par. Esta relación se expresa mediante la siguiente fórmula, y el par es directamente proporcional a la corriente.
Par motor: «T = Kt × I»
| Símbolo | Significado | Explicación |
| T | Par (mN·m) | La fuerza con la que el motor hace girar el eje |
| Kt | Constante de par (mN·m/A) | Par generado por 1 A |
| I | Corriente (A) | Corriente que circula por el devanado |
Cuando la carga aumenta y se necesita un par mayor, las revoluciones del motor bajan momentáneamente. Al bajar las revoluciones, la fuerza contraelectromotriz disminuye y, como resultado, aumenta la corriente que circula por los devanados.
El par generado también aumenta en proporción al aumento de la corriente, y se establece un nuevo punto de funcionamiento en el que se equilibra con el par de carga.
Por ejemplo, si por un motor con una constante de par de 5,0 mN·m/A circula una corriente de 0,2 A, el par generado se calcula en 1,0 mN·m.
Al aprovechar esta relación proporcional (T = Kt I), es posible calcular el par generado con solo medir la corriente. Esto resulta un indicador útil para el diseño de circuitos de control, la supervisión del estado de la carga y el diseño de la protección contra sobrecargas.
El efecto de la fuerza electromotriz inversa
Cuando el motor gira, se genera una fuerza contraelectromotriz debido al efecto de generación de electricidad, que actúa en sentido contrario a la tensión aplicada. La fuerza contraelectromotriz se expresa mediante la siguiente fórmula y su magnitud aumenta proporcionalmente al número de revoluciones.
Fuerza electromotriz: «E = Ke × N»
| Símbolo | Significado |
| E | Fuerza electromotriz inversa (V) |
| Ke | Constante de fuerza contraelectromotriz (V/krpm) |
| N | Régimen (rpm) |
Cuanto mayor es el número de revoluciones, más aumenta la fuerza contraelectromotriz y, como la diferencia con la tensión aplicada se reduce, la corriente que circula por el devanado se limita de forma natural.
En estado de carga nula, la fuerza contraelectromotriz es prácticamente igual a la tensión aplicada y, como la caída de tensión debida a la resistencia interna es muy pequeña, la corriente que circula es únicamente la corriente de marcha en vacío.
Gracias a este «efecto de autolimitación por fuerza contraelectromotriz», el punto de funcionamiento del motor queda determinado por la velocidad a la que el par de carga y el par generado se equilibran.
Por otro lado, cuando se hace funcionar a baja tensión, la fuerza contraelectromotriz que se obtiene también es menor, por lo que un aspecto clave del diseño es garantizar que haya suficiente corriente, sobre todo al arrancar. Es necesario diseñar teniendo en cuenta la capacidad de la fuente de alimentación y la influencia de la resistencia interna.
Características de tensión de los motores y aspectos importantes a tener en cuenta a la hora de elegirlos
A la hora de elegir un motor, es necesario conocer con exactitud sus características de tensión, como el rango de tensión de funcionamiento, la tensión nominal y la tensión de arranque.
Lo que vamos a explicar en esta sección
- Relación entre las características T-N y la tensión de alimentación
- Tensión nominal y rango de tensión de funcionamiento
- Retos del funcionamiento a baja tensión
En el catálogo del motor se indican la tensión nominal, el rango de tensión de funcionamiento y la tensión mínima de arranque, entre otros datos.
Si no tienes claro cómo afectan estos valores al rendimiento real del producto, no podrás elegir el motor adecuado. Además, en los dispositivos que funcionan con batería, es imprescindible tener en cuenta la caída de tensión a la hora de diseñarlos.
Relación entre las características T-N y la tensión de alimentación
La curva T-N (curva de par-velocidad), que representa el rendimiento del motor, varía considerablemente en función de la tensión de alimentación. Al cambiar la tensión de alimentación, toda la curva T-N se desplaza paralelamente, y tanto la velocidad sin carga como el par de arranque son, en las mismas condiciones, más o menos proporcionales a la tensión.
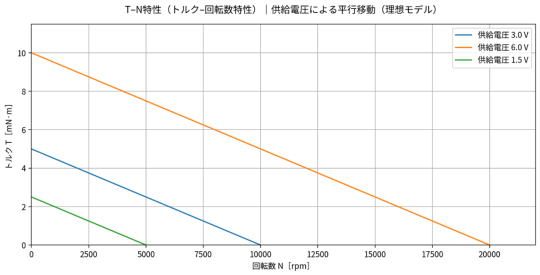
Por ejemplo, en condiciones cercanas a la carga nula, si le das 6,0 V a un motor con una tensión nominal de 3,0 V, teoréticamente la velocidad sin carga y el par de arranque varían de 10 000 rpm a unos 20 000 rpm, yel par de arranque, de 5,0 mN·m a unos 10,0 mN·m, aumentando más o menos en proporción a la tensión. Eso sí, en la práctica, por las características del circuito magnético y el efecto del calentamiento, puede que no se dupliquen del todo.
| Tensión de alimentación (valor teórico de referencia) | Régimen en vacío | Par de arranque |
| 3,0 V (nominal) | 10 000 rpm | 5,0 mN·m |
| 6,0 V | 20 000 rpm | 10,0 mN·m |
| 1,5 V | 5.000 rpm | 2,5 mN·m |
Aprovechando esta característica, se puede ajustar la tensión media aplicada (relación de ciclo) mediante el control PWM, lo que permite variar de forma continua la velocidad de rotación del motor.
En el diseño de productos, hay que definir el rango de tensión que permita alcanzar el par y las revoluciones requeridos, y diseñar el circuito de alimentación.
Tensión nominal y rango de tensión de funcionamiento
La tensión nominal es el valor de tensión que sirve de referencia para evaluar el rendimiento del motor. El rango de tensión de funcionamiento se establece según las especificaciones del producto y del fabricante (ficha técnica), y el diseño tiene en cuenta las fluctuaciones de la fuente de alimentación.
Si la tensión supera el rango de funcionamiento, puede producirse un sobrecalentamiento o reducirse la vida útil; por el contrario, si la tensión es demasiado baja, no se alcanzará el par ni las revoluciones necesarios.
| Condiciones de tensión (valores orientativos) | Efectos sobre el motor |
| Exceso de tensión nominal (más del +10 %) | Sobrecalentamiento, mayor desgaste de las escobillas y reducción de la vida útil |
| Dentro del rango de tensión nominal (±10 %) | Garantiza un funcionamiento correcto y la vida útil prevista |
| Por debajo de la tensión nominal (menos del -10 %) | Falta de par, disminución de las revoluciones, pérdida de rendimiento |
A la hora de elegir un motor, hay que tener en cuenta las fluctuaciones de tensión de la red eléctrica en el entorno real de uso.
En los aparatos que funcionan con pilas, el rendimiento del motor va disminuyendo con el paso del tiempo debido a la caída de tensión.
Para garantizar un funcionamiento estable, es importante elegir un motor que pueda mantener el rendimiento necesario incluso tras una caída de tensión.
Retos del funcionamiento a baja tensión
En los dispositivos que funcionan con pilas, el rendimiento del motor va disminuyendo con el paso del tiempo debido a la caída de tensión de la pila. Para garantizar un funcionamiento estable, es necesario elegir un motor que pueda arrancar incluso con baja tensión y diseñar el circuito teniendo en cuenta esa caída de tensión.
[Principales problemas que surgen con el funcionamiento a baja tensión]
- Fallo de funcionamiento debido a una tensión de arranque insuficiente
- Fallo en el accionamiento de la carga debido a una disminución del par
- Fallos en los circuitos de control o activación de los circuitos de protección
- Disminución de la precisión en la indicación del nivel de batería
Para hacer frente a estos retos, lo mejor es elegir motores con buenas características de arranque a baja tensión. Sobre todo en aplicaciones donde se exige un funcionamiento fiable, como los dispositivos de seguridad o los equipos médicos, es imprescindible usar motores con una tensión mínima de funcionamiento baja.
En la siguiente sección te explicaremos cómo funcionan los motores sin núcleo de C.I. Takiron, que pueden arrancar con una tensión tan baja como 1,0 V.
Motores sin núcleo de C.I. Takiron que funcionan a baja tensión
Los motores sin núcleo de C.I. Takiron pueden arrancar con un voltaje mínimo de 1,0 V, lo que ayuda a reducir el consumo de energía y a alargar la vida útil de los dispositivos que funcionan con pilas.
Lo que vamos a explicar en esta sección
- Características de arranque a baja tensión de los motores sin núcleo
- Ventajas del diseño de bajo consumo y alta eficiencia
- Casos prácticos de implementación por uso y selección de productos
Gracias a su estructura sin núcleo, el par de cogging es prácticamente nulo, lo que permite un giro suave; además, a pesar de su pequeño tamaño, ofrece un funcionamiento muy eficiente.
En aplicaciones en las que la duración de la batería determina el valor del producto —como en dispositivos médicos, equipos de seguridad o productos para aficiones—, permite un funcionamiento estable en rangos de baja tensión, algo que resultaba difícil de conseguir con los motores convencionales.
Características de arranque a baja tensión de los motores sin núcleo
Gracias a su diseño sin núcleo, no se producen ni par de dentado ni pérdidas en el hierro al arrancar, y se puede poner en marcha a partir de tan solo 1,0 V.
Gracias a esta característica, el dispositivo puede seguir funcionando aunque la batería esté casi agotada, lo que permite reducir la frecuencia con la que hay que cambiarla.
| Elemento | Producto convencional según nuestras estimaciones | C.I. Takiron: motor sin núcleo de 4 mm de diámetro |
| Tensión mínima de arranque | 2,0 V – 3,0 V | 1,0 V |
| Efecto de cogging al arrancar | Sí | Casi nulo |
| Funcionamiento con baja tensión | Inestabilidad | Estable |
Por ejemplo, en las cerraduras electrónicas que funcionan con pilas, la disminución de la tensión de la pila puede hacer que los motores convencionales funcionen de forma inestable. En cambio, entre los motores sin núcleo de C.I. Takiron hay modelos que pueden arrancar a partir de 1,0 V, lo que contribuye a un funcionamiento estable incluso en rangos de baja tensión.
Esta característica es especialmente importante en aplicaciones en las que se exige un funcionamiento fiable, como los dispositivos de seguridad o los equipos médicos.
El rendimiento de arranque a baja tensión que ofrece la estructura sin núcleo influye directamente en la mejora de la fiabilidad del producto.
Ventajas del diseño de bajo consumo y alta eficiencia
Gracias a la combinación de un funcionamiento a baja tensión y una alta eficiencia, se puede reducir considerablemente el consumo de corriente.
En los dispositivos médicos y de seguridad que funcionan con pilas, se requiere un funcionamiento continuo durante largos periodos de tiempo, por lo que esta característica de ahorro de energía influye directamente en la mejora de la fiabilidad del producto.
[Principales ventajas del diseño de bajo consumo]
- Aumento de la duración de la batería (menor frecuencia de cambio)
- Reducción del peso de los productos gracias a la miniaturización de la fuente de alimentación
- Reducción de la generación de calor (simplificación del diseño térmico)
- Aumento del tiempo de funcionamiento continuo
Los motores sin núcleo de C.I. Takiron, al no tener pérdidas en el hierro propias de los núcleos de hierro, permiten reducir la corriente consumida para obtener la misma potencia.
Por ejemplo, en el caso de los dispositivos médicos portátiles, se alarga el tiempo de uso con una sola carga, lo que mejora la comodidad de los pacientes. Además, en los productos de ocio, se puede garantizar un tiempo de funcionamiento suficiente incluso con pilas pequeñas, lo que permite compaginar el tamaño reducido del producto con una mejora de su rendimiento.
Casos prácticos de implementación por uso y selección de productos
En C.I. Takiron, tenemos experiencia en su uso en aplicaciones que requieren alimentación por pilas, como cerraduras electrónicas, dispositivos médicos portátiles y productos de ocio.
Ofrecemos servicios de personalización según el uso que le vayas a dar y contamos con un sistema de producción flexible que abarca desde lotes pequeños hasta la producción en serie, así que podemos asesorarte desde la fase de desarrollo.
| Ámbitos de aplicación | Características requeridas |
| Equipos de seguridad | Arranque a baja tensión, larga vida útil |
| Equipos médicos | Alta precisión, bajo consumo |
| Equipos ópticos | Bajas vibraciones, alta capacidad de respuesta |
| Productos para aficiones | Pequeños y de alto par |
En el desarrollo de productos, hay que definir claramente el par, el número de revoluciones y el rango de tensión necesarios para poder seleccionar las especificaciones óptimas del motor.
En C.I. Takiron, escuchamos cuáles son los requisitos de tus productos y te proponemos el motor más adecuado de entre nuestra amplia gama.
Te ofrecemos un apoyo integral, desde el suministro de muestras en la fase de prototipado hasta el control de calidad en la producción en serie, por lo que puedes confiar en nosotros como socios de desarrollo.
Resumen
Entender bien la relación entre el motor y la tensión es la base para elegir el motor adecuado en el desarrollo de productos.
Si entiendes la relación entre la tensión, las revoluciones, el par y la corriente, y sabes qué significan la curva T-N y la tensión nominal, podrás determinar las especificaciones del motor que cumplan con los requisitos.
Sobre todo en los dispositivos que funcionan con pilas, el rendimiento al arrancar con baja tensión y el consumo eléctrico determinan el tiempo de funcionamiento del producto, por lo que los motores sin núcleo de C.I. Takiron, que pueden funcionar a partir de 1,0 V, son una opción muy interesante.
Aprovecha las características de arranque a baja tensión y el funcionamiento de alta eficiencia que ofrece la estructura sin núcleo para alargar la vida útil de la batería y mejorar la fiabilidad del producto.
Información sobre productos y consultas
Puedes consultar más detalles sobre los micromotores de C.I. Takiron en la siguiente página web.
- Página web del producto: https://cik-ele.com/
- Motores sin núcleo: https://cik-ele.com/products/list/coreless_motor/
- Motores sin escobillas: https://cik-ele.com/products/list/brushless_motor/
- Motorreductor: https://cik-ele.com/products/list/gearhead/
- Codificador: https://cik-ele.com/products/list/encoder/
Si tienes alguna duda a la hora de elegir un motor pequeño para el desarrollo de tus productos, no dudes en ponerte en contacto con nosotros a través del formulario de consulta. Nuestro equipo técnico analizará el uso y los requisitos que necesitas y te propondrá la solución más adecuada.
- Consultas: https://cik-ele.com/contact/
Las fórmulas básicas sobre motores de corriente continua que se utilizan en este artículo se basan en las siguientes publicaciones académicas y técnicas:
- Ecuación de tensión: «V = Eb + IaRa»
Instituto Nacional de Tecnología, «Motor de corriente continua» https://nit-edu.org/wp-content/uploads/2021/09/ch-29-Dc-motor.pdf
- Ecuación del par: «T = Kt × I»
MIT OpenCourseWare, «Máquinas electromecánicas magnéticas»