In einer Vielzahl von Bereichen, darunter die Fertigungsindustrie, die Robotik und die Medizintechnik, übernehmen Aktuatoren die Aufgabe, Maschinen anzutreiben. Der Begriff „Aktuator“ ist eine Sammelbezeichnung für Vorrichtungen, die mithilfe von Energiequellen wie Elektrizität, Hydraulik oder Pneumatik bewegliche Teile verschieben. Sie finden auch in vielen alltäglichen Situationen Anwendung, beispielsweise beim Öffnen und Schließen von automatischen Türen oder beim Antrieb der Gelenke von Roboterarmen.Auch wenn man allgemein von „Aktuatoren“ spricht, gibt es mehrere Arten, darunter elektrische, pneumatische und hydraulische Aktuatoren, die sich in ihrer Funktionsweise und ihren jeweiligen Einsatzbereichen unterscheiden.
In diesem Artikel werden die grundlegende Definition von Aktuatoren, die Funktionsweise der verschiedenen Typen sowie typische Anwendungsbereiche systematisch erläutert. Da auch die wichtigsten Auswahlkriterien je nach Anwendungszweck zusammengefasst sind, können Sie diesen Artikel als Referenz bei der Produktentwicklung und der Auswahl von Bauteilen nutzen.
Definition und grundlegende Funktionsweise von Stellantrieben
Aktuatoren sind Antriebsvorrichtungen, die in Bereichen wie der Fertigungsindustrie, der Robotik, der Medizintechnik und der Automobilindustrie zum Einsatz kommen. Sie wandeln die zugeführte Energie in physikalische Bewegungen um und sind als unverzichtbare Komponenten in die Bewegungssteuerung verschiedener Maschinen integriert.Alltägliche Beispiele sind die Öffnungs- und Schließmechanismen von automatischen Türen sowie die Gelenke von Roboterarmen; Aktuatoren kommen somit nicht nur in der Industrie, sondern in einer Vielzahl von Anwendungsbereichen zum Einsatz.
Um sich ein umfassendes Bild von Aktuatoren zu verschaffen, ist es notwendig, zunächst deren Definitionen und Funktionen zu verstehen und anschließend deren inneren Aufbau sowie die verschiedenen Funktionsweisen systematisch zu erfassen.
Inhalt dieses Abschnitts
- Die Funktion des Stellantriebs
- Grundlegende Struktur zur Umwandlung von Energie in Bewegung
- Die drei Bewegungsarten, die ein Stellantrieb erzeugt
Im Folgenden werden wir nacheinander die Definition und die Funktion eines Stellantriebs, den Zusammenhang zwischen Antriebsquelle und Antriebsmechanismus sowie die drei Bewegungsarten – lineare, rotierende und schwenkende Bewegung – betrachten.
Die Rolle des Stellantriebs
Ein Aktuator ist eine Antriebsvorrichtung, die von außen zugeführte Energie oder Signale in physikalische Bewegung umwandelt.Im Englischen wird er als „actuator“ bezeichnet, im Japanischen als „作動装置“ oder „駆動装置“. Er ist der Teil, der im Inneren von Maschinen und Robotern tatsächlich die „Bewegung“ erzeugt. Sein Anwendungsbereich erstreckt sich über ein breites Spektrum, beispielsweise den Transport und die Positionierung von Werkstücken in Fertigungslinien in Fabriken sowie die präzise Bewegungssteuerung von medizinischen Geräten.
Grundlegende Struktur zur Umwandlung von Energie in Bewegung
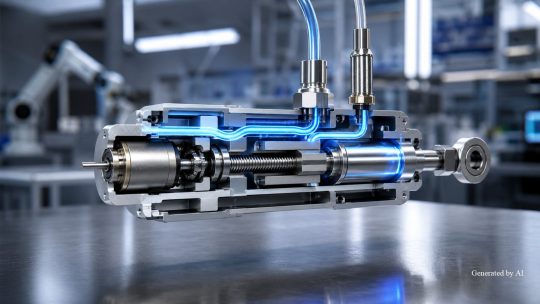
Der grundlegende Aufbau eines Aktuators, der Energie in Bewegung umwandelt, besteht aus zwei Elementen: der „Energiequelle“ und dem „Antriebsmechanismus (Übertragungsmechanismus)“. Die Energiequelle ist der Teil, der Energie in Kraft umwandelt. Bei elektrischen Aktuatoren entspricht die Kraftquelle dem Motor, bei pneumatischen Aktuatoren der Druck der Druckluft und bei hydraulischen Aktuatoren der Druck des Hydrauliköls. Der Antriebsmechanismus hingegen ist der Teil, der die von der Kraftquelle erzeugte Kraft auf die gewünschte Bewegung überträgt; typische Übertragungskomponenten sind hier Kugelumlaufspindeln, Gleitgewindespindeln, Zahnräder und Riemen.Bei elektrischen Antrieben wird die gewünschte Bewegung beispielsweise dadurch realisiert, dass die Drehkraft des Motors mittels einer Kugelumlaufspindel in eine lineare Bewegung umgewandelt oder das Drehmoment über ein Getriebe angepasst wird.
Die drei Bewegungsabläufe, die ein Stellantrieb erzeugt
Es gibt drei Arten von Bewegungen, die von Aktuatoren erzeugt werden: lineare Bewegung, Drehbewegung und Schwingbewegung. Die wesentlichen Unterschiede sind wie folgt:
| Betriebsart | Inhalt | Typische Anwendungsbeispiele |
| Geradlinige Bewegung | Eine hin- und hergehende Bewegung in eine Richtung, wie bei einem Kolben | Förderanlagen, Pressmaschinen, Aufzüge |
| Drehbewegung | Eine kontinuierliche Drehbewegung um die Motorwelle | Antrieb von Pumpen, Lüftern und Objektiven |
| Schwingbewegung | Eine Hin- und Herbewegung innerhalb eines bestimmten Winkelbereichs | Ventilbetätigung, Robotergelenke |
Die Auswahl des für den jeweiligen Anwendungszweck geeigneten Betätigungsprinzips ist ein wichtiger Aspekt bei der Planung des Einsatzes von Aktuatoren. In Fällen, in denen lineare und rotatorische Bewegungen kombiniert werden, werden mitunter mehrere Aktuatoren miteinander gekoppelt und gemeinsam gesteuert.
Die wichtigsten Arten von Stellantrieben und ihre Merkmale
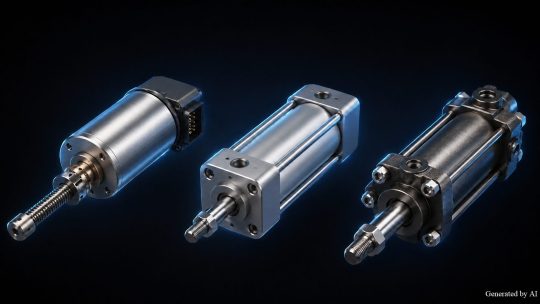
Aktuatoren lassen sich je nach Antriebsart im Wesentlichen in drei Typen unterteilen: „elektrische Aktuatoren“, die durch Elektromotoren angetrieben werden, „pneumatische Aktuatoren“, die mit Druckluft betrieben werden, und „hydraulische Aktuatoren“, die den Druck von Hydrauliköl nutzen.
Ein Vergleich der Merkmale der drei Aktuatortypen ergibt Folgendes:
| Vergleichskriterien | Elektrisch | Pneumatisch | Hydraulisch |
| Regelgenauigkeit | hoch (Mehrpunktpositionierung möglich) | Gering (vorwiegend Betrieb zwischen zwei Punkten) | Mäßig (Schub- und Geschwindigkeitsregelung sind einfach) |
| Ausgabe | Mittel | Mäßig | Hoch |
| Betriebsgeschwindigkeit | mittel bis hoch | Hochgeschwindigkeit | Niedrig bis mittel |
| Wartung | gering | gering | Die Hydraulikflüssigkeit muss gewartet werden |
| Installationsumgebung | Hohe Vielseitigkeit | Geeignet für explosionsgeschützte und Reinraumumgebungen | Maßnahmen gegen Ölaustritt sind erforderlich |
Je nach Verwendungszweck und Einbauumgebung müssen die Stärken und Einschränkungen der einzelnen Antriebssysteme gegeneinander abgewogen werden, um das optimale Antriebssystem auszuwählen.
Inhalt dieses Abschnitts
- Funktionsweise und Merkmale von elektrischen Stellantrieben
- Funktionsweise und Merkmale von pneumatischen Antrieben
- Funktionsweise und Merkmale von Hydraulikantrieben
Im Folgenden werden die Funktionsprinzipien und Stärken der einzelnen Typen systematisch dargelegt und Informationen erläutert, die Ihnen als Entscheidungsgrundlage für die je nach Anwendungszweck geeignete Auswahl dienen sollen.
Funktionsweise und Merkmale elektrischer Stellantriebe
Ein elektrischer Stellantrieb ist eine Antriebsvorrichtung, die die Drehkraft eines Elektromotors über ein Getriebe, wie beispielsweise eine Kugelumlaufspindel oder ein Zahnradgetriebe, in eine lineare oder rotierende Bewegung umwandelt. Er funktioniert durch die Umwandlung von elektrischer Energie in mechanische Energie. Die wichtigsten Merkmale sind wie folgt:
[Die wichtigsten Merkmale elektrischer Stellantriebe]
- Präzise Steuerung von Position, Geschwindigkeit und Drehmoment
- Unterstützung der Mehrpunkt-Positionierung
- Geringer Wartungsaufwand im Normalbetrieb
- Hoher Energieumwandlungswirkungsgrad
In Anwendungsbereichen, in denen eine präzise Positionierung und Geschwindigkeitsregelung erforderlich sind, kommen mitunter elektrische Stellantriebe zum Einsatz.
Funktionsweise und Merkmale von pneumatischen Antrieben
Ein pneumatischer Antrieb ist eine Vorrichtung, die mit Hilfe von durch einen Kompressor verdichteter Luft als Antriebsquelle betrieben wird und durch die Kraft, mit der der Kolben im Zylinder herausgedrückt wird, angetrieben wird. Er wird auch als Luftzylinder bezeichnet und besteht aus einfachen Bauteilen wie dem Zylinderrohr, dem Kolben und der Kolbenstange.
Obwohl dieser Antrieb hohe Geschwindigkeiten ermöglicht, eignet er sich aufgrund der Kompressionseigenschaften der Luft nicht für eine präzise Positionierung in Zwischenlagen. Er ist ein Antriebssystem, das sich für einfache Bewegungsmuster wie schnelle Bewegungen zwischen zwei Punkten oder Greifvorgänge eignet.
Funktionsweise und Merkmale von Hydraulikantrieben
Hydraulikantriebe sind Vorrichtungen, die den Kolben mithilfe des Drucks des Hydrauliköls antreiben; sie werden auch als Hydraulikzylinder bezeichnet. Ihre Stärke liegt darin, dass sie trotz ihrer kompakten Bauweise große Kräfte und Drehmomente erzeugen können; sie kommen daher in Bereichen zum Einsatz, in denen hohe Schubkräfte erforderlich sind, wie beispielsweise bei Baumaschinen, Pressanlagen und Werkzeugmaschinen.
Typische Anwendungsbereiche von Stellantrieben und wichtige Auswahlkriterien
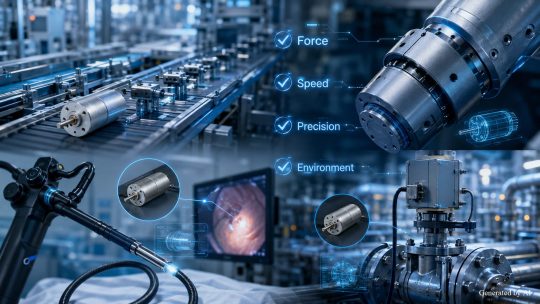
Aktuatoren unterstützen die Automatisierung in einer Vielzahl von Bereichen, von Fertigungslinien in Fabriken über Industrieroboter bis hin zu medizinischen Geräten. Da sich die geforderten Leistungsmerkmale und Einbaubedingungen je nach Anwendungsbereich jedoch erheblich unterscheiden, ist es bei der Einführung erforderlich, die Anforderungen genau zu erfassen und anschließend das geeignete System auszuwählen.Insbesondere bei elektrischen Aktuatoren ist neben der Auswahl des Antriebssystems eine umfassende Abwägung erforderlich, bei der auch die Spezifikationen der Energiequelle berücksichtigt werden müssen.
Inhalt dieses Abschnitts
- Differenzierte Nutzung je nach Produktionsschritt in der Fertigungslinie
- Anwendungsbeispiele bei Robotern und medizinischen Geräten
- Faktoren, die bei der Auswahl eines Stellantriebs zu berücksichtigen sind
Im Folgenden werden nacheinander Anwendungsbeispiele in typischen Industriezweigen sowie die Bewertungskriterien erläutert, die Sie bei der Auswahl berücksichtigen sollten.
Differenzierte Einsatzmöglichkeiten in den einzelnen Produktionsschritten der Fertigungslinie
In der Fertigungslinie werden je nach den Anforderungen der einzelnen Arbeitsschritte entweder elektrische oder pneumatische Antriebe eingesetzt. Nachfolgend sind typische Arbeitsschritte und die dafür geeigneten Antriebskombinationen aufgeführt.
[Wichtigste Anwendungsschritte in der Fertigungslinie]
- Handhabungsprozess: Einsatz elektrisch betriebener Greifer zum Greifen von Werkstücken verschiedener Arten sowie von Werkstücken, die leicht verformbar sind
- Förderprozess: Für Fördervorgänge, die eine Mehrpunktpositionierung erfordern, eignen sich elektrische Antriebe
- Klemmvorgang: Für schnelle Greifbewegungen zwischen zwei Punkten kommen Pneumatikzylinder zum Einsatz
- Einpressvorgang: Bei Einpressarbeiten, die eine Laststeuerung erfordern, kommt eine elektrisch gesteuerte Kraftregelung zum Einsatz.
Es ist wichtig, ein Antriebssystem auszuwählen, das den Eigenschaften des Prozesses entspricht.
Anwendungsbeispiele bei Robotern und medizinischen Geräten
Industrieroboter werden gemäß JIS B 0134:2015 als „automatisch gesteuerte, umprogrammierbare, vielseitige Manipulatoren, die auf mindestens drei Achsen programmierbar sind, an einem festen Standort oder mit Mobilitätsfunktion eingesetzt werden und für Anwendungen in der industriellen Automatisierung bestimmt sind“ definiert, wobei Aktuatoren eines der Elemente sind, aus denen sich ein Manipulator zusammensetzt.Von den Aktuatoren an den einzelnen Gelenken eines Roboters werden je nach Anwendungszweck bestimmte Ansprechverhalten und Drehcharakteristika verlangt. Im medizinischen Bereich werden Aktuatoren und Motoren in verschiedene Geräte wie zahnärztliche Behandlungsgeräte und Endoskope eingebaut, wobei hohe Anforderungen an die Zuverlässigkeit und die Bewegungsgenauigkeit der Motoren gestellt werden.
Faktoren, die bei der Auswahl eines Stellantriebs zu berücksichtigen sind
Bei der Auswahl eines Stellantriebs müssen mehrere Bewertungskriterien umfassend berücksichtigt werden. Die wichtigsten Bewertungskriterien sind die folgenden:
| Bewertungskriterien | Zu überprüfende Punkte |
| Betriebsart | Ist eine lineare, rotierende oder schwenkende Bewegung erforderlich? |
| Schubkraft und Drehmoment | Die Größe der Kraft, die zum Antrieb eines Objekts erforderlich ist |
| Betriebsgeschwindigkeit | Die vom Prozess und vom Anwendungszweck geforderte Zykluszeit |
| Positioniergenauigkeit | Toleranzbereich für die Halteposition |
| Einbauraum | Einbaumaße für Gerätegehäuse und Anlagen |
| Einsatzbedingungen | Temperatur, Luftfeuchtigkeit, Explosionsschutzanforderungen, Reinheitsgrad |
| Lebensdauer und Haltbarkeit | Anforderungen an die Dauerbetriebszeit und die Anzahl der Wiederholungszyklen |
Bei elektrischen Stellantrieben sind auch die Spezifikationen des Motors, der als Antriebsquelle dient, ein zu berücksichtigender Faktor. Es ist erforderlich, die Spezifikationen unter Berücksichtigung der motorspezifischen technischen Eigenschaften zu prüfen, wie beispielsweise eine ruckfreie Drehung durch Kogging-Freie, das Anlaufen bei niedriger Spannung sowie eine stromsparende Auslegung.
Zusammenfassung
Aktuatoren sind Antriebsvorrichtungen, die Energie aus elektrischen, pneumatischen oder hydraulischen Quellen in mechanische Bewegung umwandeln und in einer Vielzahl von Bereichen zum Einsatz kommen, darunter Fertigungslinien in der Fertigungsindustrie, Industrieroboter und medizinische Geräte.Die einzelnen Typen – elektrisch, pneumatisch und hydraulisch – weisen jeweils unterschiedliche Stärken und Einschränkungen auf, sodass eine geeignete Auswahl entsprechend den Anforderungen hinsichtlich Betätigungsart, Schubkraft, Geschwindigkeit, Genauigkeit und Einbaubedingungen erforderlich ist. Bei elektrischen Aktuatoren müssen zudem die Spezifikationen des als Antriebsquelle dienenden Motors berücksichtigt werden.
Wenn Sie auf der Suche nach kompakten und hochpräzisen Mikromotoren sind, wenden Sie sich bitte jederzeit an C.I. Takiron, einen Anbieter von kernlosen Motoren, bürstenlosen Motoren und Getriebemotoren.
Produktinformationen und Kontakt
Ausführliche Informationen zu den Mikromotoren von C.I. Takiron finden Sie auf der folgenden Website.
- Produktseite: https://cik-ele.com/
- Kernlose Motoren: https://cik-ele.com/products/list/coreless_motor/
- Bürstenlose Motoren: https://cik-ele.com/products/list/brushless_motor/
- Getriebemotoren: https://cik-ele.com/products/list/gearhead/
- Encoder: https://cik-ele.com/products/list/encoder/
Sollten Sie bei der Auswahl von Kleinmotoren für Ihre Produktentwicklung auf Schwierigkeiten stoßen, können Sie sich gerne über das Kontaktformular an uns wenden. Unsere technischen Berater werden Ihre Anwendungszwecke und Anforderungen mit Ihnen besprechen und Ihnen die optimale Lösung vorschlagen.
- Kontakt: https://cik-ele.com/contact/