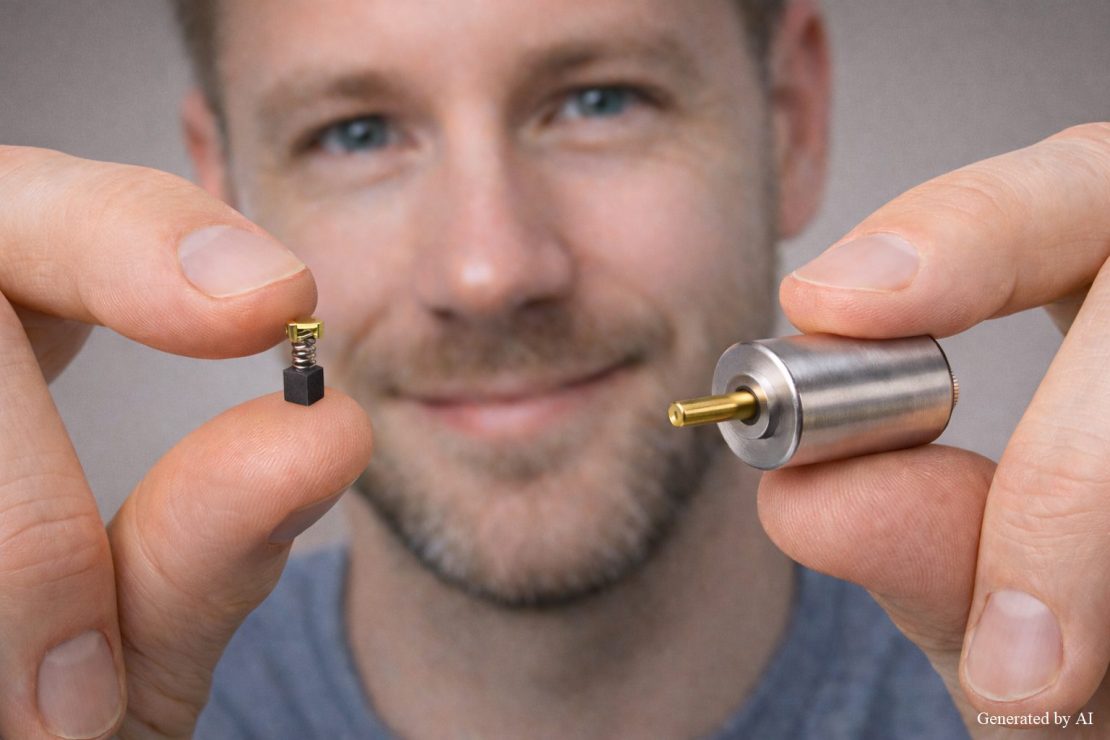
Les moteurs à balais sont utilisés dans un large éventail de domaines, notamment les équipements industriels, les appareils médicaux et les systèmes de sécurité. En raison de leur structure simple et de leur facilité de commande, ils sont plébiscités par de nombreux ingénieurs en développement de produits.
D’un autre côté, il n’est pas rare que des ingénieurs aient des besoins tels que « comprendre précisément le principe de fonctionnement d’un moteur à balais », « choisir le moteur le mieux adapté à leurs propres produits » ou « cerner clairement les différences avec les moteurs sans balais ».
Dans cet article, nous vous proposons une présentation exhaustive, du point de vue d’un ingénieur, de la structure de base des moteurs à balais, en passant par leur principe de rotation et de production d’électricité, jusqu’à leurs caractéristiques pratiques. Que vous soyez ingénieur débutant ou technicien expérimenté, nous vous présenterons également des critères de sélection utiles pour le développement de produits ; nous vous invitons donc à lire cet article jusqu’au bout.
| Sous la supervision du groupe commercial des composants électroniques de C.I. TAKIRON Corporation Nous supervisons la rédaction de cet article en nous appuyant sur les compétences techniques de pointe et l’expertise acquises depuis notre création en 1919 en tant qu’entreprise leader dans le domaine de la transformation des matières plastiques.Au sein de notre département, nous analysons en permanence les tendances du marché et les dernières technologies relatives aux micromoteurs ultra-compacts et de haute précision, et nous nous attachons à fournir des informations à forte valeur ajoutée aux concepteurs et développeurs. En tant qu’équipe d’experts maîtrisant parfaitement les caractéristiques des produits, nous vous accompagnons dans la résolution de vos défis et dans l’innovation technologique grâce à la diffusion de contenus précis et concrets. |
Structure de base et principe de fonctionnement d’un moteur à balais

Le moteur à balais est un moteur de conception simple pouvant fonctionner avec une alimentation en courant continu.
Un moteur à balais se compose de quatre éléments principaux : le rotor, le stator, les balais et le commutateur. Le courant provenant d’une source d’alimentation en courant continu est transmis au commutateur par l’intermédiaire des balais, puis circule dans les enroulements du rotor, ce qui génère une force de rotation selon la loi de la main gauche de Fleming.
Le contact mécanique entre les balais et le commutateur entraîne un « effet de commutation » qui inverse mécaniquement le sens du courant en fonction de la rotation du rotor, permettant ainsi une rotation continue. La principale caractéristique de ce mécanisme réside dans sa simplicité : il suffit de le raccorder directement à une alimentation en courant continu pour le faire fonctionner, sans avoir recours à un circuit de commande externe.
Contenu abordé dans cette section
- Le rôle du rotor et de l’enroulement
- Action de redressement assurée par les balais et le collecteur
- La règle de la main gauche de Fleming et le principe de rotation
Commençons par en comprendre la structure et les principes de base.
Le rôle du rotor et de l’enroulement
Certains moteurs à balais sont constitués d’un rotor composé d’une bobine de filement fixée à l’axe de rotation et d’un noyau de fer ; le passage du courant génère un champ magnétique. L’interaction entre ce champ magnétique et les aimants permanents (ou électroaimants) du stator produit un couple de rotation, qui est ensuite converti en un mouvement de rotation continu.Le noyau de fer du rotor est généralement constitué d’une structure stratifiée de tôles magnétiques, conçue pour améliorer le rendement magnétique tout en limitant les pertes par courants de Foucault.
Les caractéristiques de couple et la vitesse de rotation étant déterminées par la conception du bobinage et le nombre de pôles, une optimisation en fonction de l’application est nécessaire. Par exemple, si l’on augmente le diamètre du fil du bobinage, la résistance diminue, ce qui permet de faire circuler un courant plus important ; il est donc plus facile d’obtenir un couple élevé. En revanche, le nombre de spires diminue pour un même encombrement, ce qui augmente la constante de vitesse (Kv) et confère au moteur des caractéristiques plus orientées vers les rotations à grande vitesse.
À l’inverse, si l’on utilise un fil fin pour augmenter le nombre de spires, la résistance augmente et le courant circulant diminue ; toutefois, l’augmentation du nombre de spires entraîne une hausse du coefficient de couple (Kt), ce qui confère au moteur une caractéristique permettant d’obtenir plus facilement un couple puissant à bas régime.
Ainsi, la combinaison du diamètre du fil d’enroulement et du nombre de spires permet d’ajuster l’équilibre entre le couple et la vitesse de rotation.
Les appareils médicaux et les équipements optiques nécessitant un contrôle de rotation de haute précision, la conception du bobinage constitue un facteur déterminant pour les performances du produit. Une conception optimale du bobinage est requise pour chaque application : dans les outils industriels, la priorité est donnée au couple élevé, tandis que dans les équipements de sécurité, l’accent est mis sur les économies d’énergie.
Action de redressement assurée par les balais et le collecteur
Les balais sont des composants conducteurs fixes qui fournissent du courant tout en restant en contact avec le collecteur (commutateur) en rotation.Les balais sont fabriqués à partir de carbone ou d’alliages de métaux précieux, l’accent étant mis sur l’équilibre entre la conductivité et la résistance à l’usure. Le collecteur est une pièce cylindrique divisée en plusieurs segments ; son mécanisme permet de commuter mécaniquement le sens du courant circulant dans les enroulements grâce au changement de point de contact avec les balais en fonction de l’angle de rotation du rotor.
Plus le nombre de segments est élevé, plus la commutation est fluide, ce qui permet de réduire les ondulations de couple (irrégularités de rotation). Lorsque le rotor tourne, les balais commutent les segments les uns après les autres tout en inversant le sens du courant au moment opportun, ce qui permet de générer en permanence une force de rotation dans le même sens. Cette commutation mécanique permet une rotation continue et stable sans contrôle externe.
C’est précisément le contact entre le collecteur et les balais, qui permet d’assurer un fonctionnement fiable malgré une structure simple, qui constitue le fondement de la fiabilité des moteurs à balais. Leur utilisation depuis de nombreuses années dans divers domaines, tels que les équipements industriels et les systèmes de sécurité, témoigne de la fiabilité de ce mécanisme de commutation.
La règle de la main gauche de Fleming et le principe de rotation
Le principe de rotation d’un moteur à balais repose sur la loi de la main gauche de Fleming. Selon cette loi, lorsque l’on écarte à angle droit le pouce, l’index et le majeur de la main gauche, en alignant le majeur avec la direction du courant et l’index avec celle du champ magnétique, le pouce indique la direction de la force.
Le principe est le suivant : lorsqu’un courant circule dans un conducteur (enroulement) placé dans un champ magnétique, une force s’exerce dans une direction perpendiculaire à celle du courant et à celle du champ magnétique. Cette force génère un couple de rotation sur le rotor et, grâce à la commutation du sens du courant assurée par le collecteur et les balais, le rotor tourne en continu dans le même sens.
Bien que cela varie selon la conception, à chaque angle défini du rotor, un segment du commutateur est activé, ce qui inverse le sens du courant circulant dans les enroulements ; ainsi, la direction de la force de rotation reste constante. C’est grâce à ce processus de commutation continu qu’un mouvement de rotation fluide est maintenu.
Des principes physiques simples et clairs sont à la base de la fiabilité et de la grande maniabilité des moteurs à balais. Leur utilisation depuis de nombreuses années dans divers domaines, tels que les équipements industriels et les systèmes de sécurité, témoigne de la solidité de ces principes fondamentaux.
Principe de fonctionnement et caractéristiques du moteur à balais
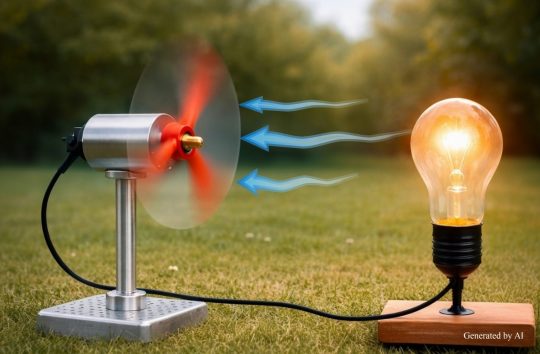
Le moteur à balais présente la particularité de pouvoir fonctionner non seulement comme moteur, mais aussi comme générateur (dynamo). Un générateur (dynamo) est un dispositif qui convertit un mouvement rotatif en énergie électrique, et le moteur à balais est doté de cette capacité de conversion bidirectionnelle.
Lorsqu’on le fait tourner mécaniquement depuis l’extérieur, une force électromotrice est générée dans l’enroulement, ce qui permet d’obtenir du courant continu par l’intermédiaire des balais et du collecteur. Ce principe de production d’électricité, appelé « force contre-électromotrice (Back EMF) », joue également un rôle important pendant le fonctionnement du moteur.
Lorsque le moteur tourne, une force contre-électromotrice est générée ; en limitant le courant d’alimentation, un système d’autorégulation en fonction de la vitesse de rotation est mis en œuvre. De plus, lors d’un arrêt brusque, la force contre-électromotrice augmentant, il est possible de régler la force de freinage à l’aide d’un frein à court-circuit.
Contenu abordé dans cette section
- Force électromotrice inverse (Back EMF) et caractéristiques de couple
- Fonctionnement du freinage par court-circuit
- Relation entre la tension, le courant et la vitesse
La compréhension des principes de fonctionnement et des caractéristiques de la production d’électricité permet de les mettre à profit pour la conception optimale des systèmes de régulation de vitesse et de freinage.
Force contre-électromotrice (BACK EMF) et caractéristiques de couple
Lorsque le moteur tourne, la force contre-électromotrice générée par le passage des enroulements à travers le champ magnétique agit dans le sens opposé à la tension appliquée, ce qui réduit le courant qui circule effectivement. L’intensité de cette force contre-électromotrice étant strictement proportionnelle à la vitesse de rotation, plus la rotation est rapide, plus la force contre-électromotrice est importante, ce qui a pour effet de limiter le courant.
C’est pourquoi il présente une caractéristique d’autorégulation qui lui permet de tourner à grande vitesse en l’absence de charge, tandis que la vitesse de rotation diminue et le couple augmente lorsque la charge augmente.
Concrètement, la différence de tension obtenue en soustrayant la force contre-électromotrice de la tension appliquée correspond à la tension effective qui entraîne réellement le moteur.Lorsque le couple de charge augmente, la vitesse de rotation diminue et la force contre-électromotrice diminue également ; par conséquent, un courant plus important circule afin de générer le couple nécessaire. L’amplitude de la force contre-électromotrice étant proportionnelle à la vitesse de rotation, ce principe est également utilisé dans les systèmes de commande sans capteur de vitesse.
Grâce à cette caractéristique, il est possible de connaître l’état de fonctionnement du moteur sans recourir à des capteurs externes, ce qui contribue à simplifier le système de commande et à réduire les coûts. Dans le domaine des appareils médicaux et des outils industriels, la capacité à s’adapter aux variations de charge grâce à cette caractéristique d’autorégulation est particulièrement appréciée.
Fonctionnement du freinage par court-circuit
Lorsque les bornes du moteur sont court-circuitées, le rotor, qui tourne par inertie, fonctionne comme un générateur (dynamo) et un courant circule dans le circuit court-circuité. Ce courant interagit avec le champ magnétique, ce qui génère un couple de freinage qui entrave la rotation.L’intensité du couple de freinage étant proportionnelle à la vitesse de rotation, on obtient une force de freinage d’autant plus importante que la vitesse de rotation est élevée, tandis que cette force s’atténue progressivement à mesure que l’on se rapproche de l’arrêt.
| Rubrique | Caractéristiques |
| Système de freinage | Freinage électrique (sans frottement mécanique) |
| Réactivité | Arrêt rapide et stable |
| Principales applications | Positionnement de précision, système d’arrêt d’urgence |
| Durabilité | Peu de pièces soumises à une usure directe, d’où une longue durée de vie |
Contrairement aux freins mécaniques, ce système ne génère ni usure des pièces ni dégagement de chaleur dus au frottement ; il présente donc l’avantage de ne subir pratiquement aucune dégradation de ses performances, même en cas de freinages répétés. Le frein de courte durée, qui ne recourt pas au frottement mécanique, constitue l’un des systèmes de freinage électriques particulièrement adaptés aux applications nécessitant un positionnement de précision ou un arrêt d’urgence.
Cette technologie est souvent utilisée dans des situations nécessitant un arrêt fluide et précis, telles que l’entraînement d’endoscopes médicaux ou le contrôle des objectifs d’appareils photo. Elle est également employée dans le contrôle des bras de robots industriels, où elle sert de mécanisme de sécurité permettant d’arrêter instantanément tout mouvement imprévu.
Relation entre la tension, le courant et la vitesse
La vitesse de rotation d’un moteur à balais est pratiquement proportionnelle à la tension appliquée, tandis que le couple est proportionnel au courant. Par exemple, si l’on applique une tension de 6 V à un moteur conçu pour fonctionner à 12 V, celui-ci fonctionnera théoriquement à environ la moitié de sa vitesse nominale.En l’absence de charge, la force contre-électromotrice réduit le courant au minimum, ce qui permet une rotation à grande vitesse ; cependant, lorsque la charge augmente, la vitesse de rotation diminue et la force contre-électromotrice s’affaiblit, ce qui entraîne un passage de courant plus important et une augmentation du couple.
Dans la pratique, la commande PWM (modulation d’impulsions en largeur) permet d’ajuster la valeur efficace de la tension et de contrôler librement la vitesse de rotation.Ce mécanisme permet d’obtenir un contrôle de vitesse fluide en faisant varier le rapport cyclique, ce qui modifie la tension moyenne fournie au moteur. La compréhension de cette caractéristique permet de déterminer les spécifications de l’alimentation, de concevoir le circuit de commande et de sélectionner le moteur le mieux adapté aux conditions de charge.
Dans les applications où les variations de charge sont importantes, telles que les outils industriels ou les appareils médicaux, il est nécessaire de concevoir les systèmes en tenant compte de cette relation entre tension, courant et vitesse. Dans le domaine des serrures électroniques des équipements de sécurité, on apprécie particulièrement leur capacité à démarrer de manière fiable même à basse tension, tandis que les appareils optiques exigent un contrôle précis de la vitesse.
Caractéristiques pratiques des moteurs à balais et critères de sélection pour leurs applications industrielles
Les moteurs à balais sont utilisés dans de nombreux domaines en raison de la simplicité de leur structure et de leur facilité de commande. Ils peuvent fonctionner simplement en étant raccordés directement à une alimentation en courant continu, et comme leur circuit de commande est généralement plus simple que celui d’autres types de moteurs, ils contribuent à réduire le coût global du système et à le miniaturiser.
D’autre part, le contact mécanique entre les balais et le commutateur nécessite un entretien régulier et une gestion de la durée de vie. De plus, les étincelles et le bruit générés au niveau des points de contact constituent des facteurs à prendre en compte dans les environnements antidéflagrants ou pour les applications exigeant un contrôle de haute précision.
Contenu abordé dans cette section
- Avantages : simplicité de conception et facilité de pilotage
- Inconvénients : usure des balais et gestion de leur durée de vie
- Exemples d’applications industrielles et choix des utilisations les plus adaptées
Évaluez de manière globale le rapport coût-performance, la facilité d’entretien et les conditions environnementales, puis choisissez le moteur le mieux adapté à votre application.
Avantage : une structure simple
Le principal avantage des moteurs à balais réside dans leur structure simple, qui ne nécessite aucun circuit de commande externe. Contrairement aux moteurs sans balais ou aux moteurs pas à pas, ils ne requièrent ni circuit intégré de commande dédié ni carte de commande complexe, ce qui permet de réduire le nombre de composants de l’ensemble du système.
[Principaux avantages des moteurs à balais]
- Il suffit de le brancher directement sur une alimentation en courant continu pour le faire fonctionner
- Le contrôle de la vitesse est facile grâce au réglage de la tension ou à la modulation d’impulsions (PWM)
- Les coûts de fabrication sont relativement faibles
- Permet de s’adapter facilement à la production en petites séries
Ils peuvent être utilisés dans un large éventail de phases de développement, du prototypage à la production en série, et c’est précisément cette facilité d’utilisation qui explique pourquoi ils sont plébiscités depuis de nombreuses années dans de nombreux secteurs industriels. La facilité d’intégration des moteurs à balais constitue un avantage majeur pour la vérification du fonctionnement dès les premières étapes du développement et pour la conception de produits à moindre coût.
En particulier dans le cadre du développement de nouveaux produits, l’approche couramment adoptée consiste à vérifier d’abord le fonctionnement de base avec un moteur à balais, puis à envisager, si nécessaire, le passage à d’autres types de moteurs. De plus, cela permet de simplifier la conception des circuits d’alimentation ; dans le cas des appareils portables alimentés par batterie ou des équipements de sécurité, cette caractéristique se traduit directement par une réduction des délais de développement et des coûts.
Inconvénients : usure des balais et gestion de leur durée de vie
En raison du contact mécanique entre les balais et le commutateur, l’usure s’accentue avec une utilisation continue. À mesure que l’usure s’accentue, les performances du moteur diminuent, ce qui peut finalement entraîner un dysfonctionnement ; c’est pourquoi un entretien régulier, adapté à la durée d’utilisation et à l’environnement, est nécessaire.
De plus, les micro-étincelles générées au niveau des points de contact constituent une source de bruit électrique ; il est donc nécessaire de prendre des mesures dans les applications nécessitant un contrôle de précision ou impliquant des communications sans fil. Étant donné qu’une conception tenant compte de la durée de vie et de la facilité d’entretien est requise, il convient également de comparer ce type de moteur à d’autres solutions dans les applications nécessitant un fonctionnement continu de longue durée ou dans des environnements où l’entretien s’avère difficile.
Exemples d’applications industrielles et choix de l’utilisation la plus adaptée
Les moteurs à balais ont fait leurs preuves dans divers domaines, allant des appareils médicaux aux outils industriels.
| Domaines | Exemples d’utilisations principales |
| Matériel médical | Endoscopes, pompes, instruments chirurgicaux |
| Outillage industriel | Visseuses électriques, cloueuses |
| Équipements optiques | Entraînement des objectifs d’appareils photo, mécanisme de mise au point |
| Équipements de sécurité | Serrures électroniques, serrures intelligentes |
Il convient tout particulièrement aux produits fabriqués en série où le coût est un facteur déterminant, ainsi qu’aux applications ne nécessitant qu’un contrôle simple.
Chez C.I. Takiron, nous vous proposons une sélection de moteurs adaptés à vos applications et à vos spécifications, ainsi que des solutions sur mesure. Forts d’une longue expérience, nous fournissons des micromoteurs de haute qualité ; n’hésitez donc pas à nous contacter si vous rencontrez des difficultés lors du développement de vos produits.
Résumé
Le moteur à balais est un moteur de conception simple, capable de fonctionner sur une alimentation en courant continu grâce à l’action de commutation mécanique assurée par les balais et le collecteur. Il est utilisé dans de nombreux secteurs industriels grâce à son principe de rotation, fondé sur la loi de la main gauche de Fleming, et à ses propriétés d’autorégulation dues à la force contre-électromotrice.
Si la simplicité de leur conception et leur facilité de commande constituent des avantages majeurs, ces moteurs présentent toutefois certains inconvénients, tels que leur durée de vie limitée en raison de l’usure des balais, la nécessité d’un entretien régulier et le bruit qu’ils génèrent. Une évaluation globale des applications et des conditions environnementales, suivie du choix du moteur le mieux adapté, est la clé du succès du développement d’un produit.
Informations sur les produits et demandes de renseignements
Pour plus d’informations sur les micromoteurs de C.I. Takiron, veuillez consulter le site Web suivant.
- Site du produit : https://cik-ele.com/
- Moteurs sans noyau : https://cik-ele.com/products/list/coreless_motor/
- Moteur sans balais : https://cik-ele.com/products/list/brushless_motor/
- Moteurs à engrenages : https://cik-ele.com/products/list/gearhead/
- Codeur : https://cik-ele.com/products/list/encoder/
Si vous rencontrez des difficultés pour choisir un petit moteur dans le cadre du développement de vos produits, n’hésitez pas à nous contacter via le formulaire de contact. Nos techniciens vous écouteront pour comprendre votre application et vos exigences, puis vous proposeront la solution la mieux adaptée.
- Contact : https://cik-ele.com/contact/