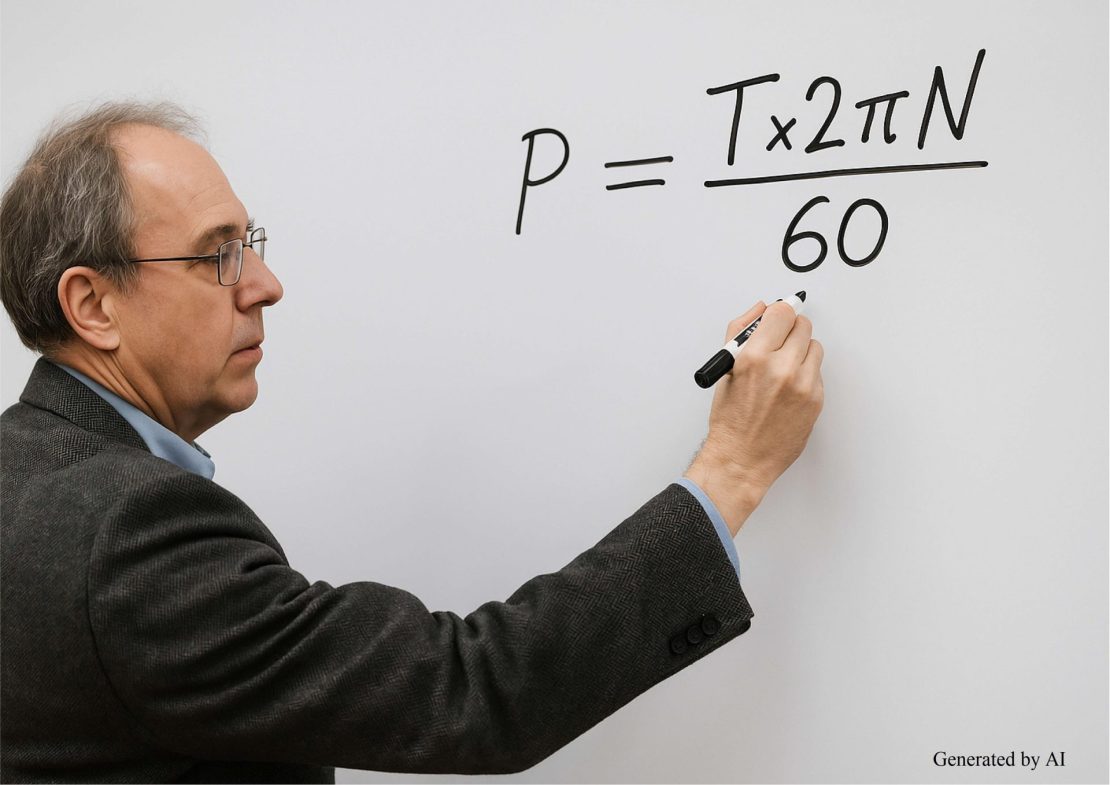
Lors du choix d’un moteur, la « puissance » est l’une des caractéristiques techniques les plus fondamentales. Il est nécessaire de savoir calculer la puissance appropriée à partir du couple et de la vitesse de rotation requis, et de choisir le moteur le mieux adapté à l’application.
Dans cet article, nous vous expliquons en détail les principes fondamentaux de la puissance des moteurs, ainsi que les méthodes de calcul pratiques et les critères de sélection. Ce contenu constitue un guide de référence pour les ingénieurs impliqués dans le développement de produits BtoB exigeant une grande précision, tels que les appareils médicaux, les équipements industriels et les appareils optiques.
| Sous la supervision du groupe commercial des composants électroniques de C.I. TAKIRON Corporation Nous supervisons la rédaction de cet article en nous appuyant sur les compétences techniques de pointe et l’expertise acquises depuis notre création en 1919 en tant qu’entreprise leader dans le domaine de la transformation des matières plastiques.Au sein de notre département, nous analysons en permanence les tendances du marché et les dernières technologies relatives aux micromoteurs ultra-compacts et de haute précision, et nous nous attachons à fournir des informations à forte valeur ajoutée aux concepteurs et développeurs. En tant qu’équipe d’experts maîtrisant parfaitement les caractéristiques des produits, nous vous accompagnons dans la résolution de vos défis et dans l’innovation technologique grâce à la diffusion de contenus précis et concrets. |
Qu’est-ce que la puissance d’un moteur ? Comprendre les concepts de base et les unités
La puissance du moteur est un indicateur qui reflète la capacité de celui-ci à effectuer un travail mécanique. Afin de choisir le moteur approprié, il convient tout d’abord de comprendre les concepts de base.
Contenu abordé dans cette section
- Unités de puissance et leurs conversions (W, kW, chevaux-vapeur)
- Différence entre la puissance nominale et la puissance maximale
- Relation entre la consommation électrique (entrée) et la puissance de sortie
Si vous comprenez bien les caractéristiques techniques, vous pourrez plus facilement interpréter les fiches techniques et comparer nos produits à ceux de la concurrence.
Unités de puissance et leurs conversions (W, kW, chevaux-vapeur)
Les unités de mesure de la puissance d’un moteur sont notamment le watt (W), le kilowatt (kW) et le cheval-vapeur (HP).
En matière de puissance, il existe la puissance mécanique (HP) utilisée au Royaume-Uni et aux États-Unis, dont la définition diffère légèrement. Les principales différences sont les suivantes :
| Catégorie | Symbole | Nom | Principales zones d’utilisation | Valeur indicative de conversion |
| Puissance mécanique | HP | horsepower | Royaume-Uni, États-Unis, etc. | 1 HP ≈ 0,746 kW (746 W) |
Si vous comprenez bien la conversion des unités, il vous sera plus facile de comparer les produits de différents fabricants et de les harmoniser avec les spécifications étrangères.
Différence entre la puissance nominale et la puissance maximale
La puissance nominale désigne la puissance pouvant être fournie en fonctionnement continu, dans les limites thermiques admissibles et dans les conditions d’utilisation spécifiées (température ambiante, conditions de refroidissement, etc.). En revanche, la puissance maximale correspond à une valeur de crête qui ne peut être atteinte que pendant une courte durée ; elle ne peut être maintenue en raison de contraintes thermiques et électriques.Lors de la conception d’un produit, on se base sur la puissance nominale pour effectuer le choix et garantir une marge de sécurité. Il convient de faire preuve de prudence, car un fonctionnement continu au-delà de la puissance nominale peut entraîner une surchauffe ou provoquer des pannes.
En définissant des paramètres de puissance avec une marge suffisante, vous préservez la fiabilité et la durée de vie de l’équipement, tout en réduisant la fréquence des interventions de maintenance.
Relation entre la consommation électrique (entrée) et la puissance de sortie
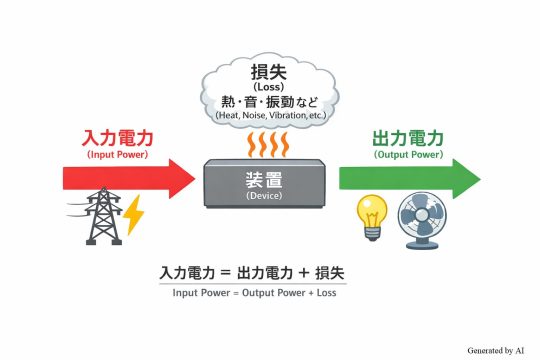
La puissance absorbée (entrée) correspond à la quantité totale d’énergie fournie par l’alimentation électrique, tandis que la puissance délivrée correspond à l’énergie effectivement convertie en travail mécanique. Le rapport entre ces deux valeurs correspond au rendement : plus le rendement d’un moteur est élevé, plus il permet d’obtenir une puissance délivrée importante avec une puissance absorbée réduite.
| Rubrique | Description |
| Consommation électrique (entrée) | Quantité totale d’électricité fournie par le bloc d’alimentation |
| Puissance | Énergie électrique convertie en travail mécanique |
| Rendement | Puissance de sortie ÷ Puissance absorbée × 100 (%) |
Dans le domaine des économies d’énergie et des appareils fonctionnant sur batterie, le choix de moteurs à haut rendement est indispensable. Les moteurs sans noyau de C.I. Takiron se caractérisent par un faible niveau de pertes dans le fer grâce à leur structure dépourvue de noyau magnétique, ce qui leur confère un rendement élevé.
Méthode de calcul de la puissance d’un moteur (procédure pratique de calcul à partir du couple et de la vitesse de rotation)
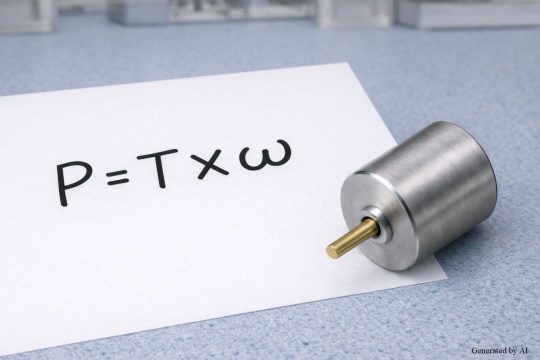
La puissance du moteur peut être calculée à partir du produit du couple et de la vitesse de rotation, ce qui permet de déterminer a posteriori la puissance requise dès la phase de conception. La compréhension de cette formule permet de sélectionner le moteur le mieux adapté aux conditions de charge.
Contenu abordé dans cette section
- Formule de base pour le calcul de la puissance et son déroulement de dérivation
- Exemple pratique : calcul de la puissance requise à partir du couple de charge
- Calculs pratiques tenant compte du rendement et des pertes
Nous allons vous expliquer ci-après, étape par étape, la procédure de calcul pouvant être mise à profit dans la conception concrète.
Formule de base pour le calcul de la puissance et processus de déduction
La formule de base de la puissance (W) s’écrit « P = T × ω » (couple T × vitesse angulaire ω).La vitesse angulaire étant donnée par « ω = 2πN / 60 » (N représentant le nombre de tours par minute, ou tr/min), on en déduit finalement l’équation « P = T × 2πN / 60 ». Grâce à cette équation, il est possible de calculer la puissance si l’on connaît le couple requis et le nombre de tours par minute.
Les unités de couple sont le N·m (newton-mètre) et le mN·m (millinewton-mètre). Dans le cas de petits moteurs, tels que les micromoteurs, le couple est souvent de l’ordre du mN·m (1 N·m = 1 000 mN·m) ; il convient donc d’être vigilant lors de la conversion des unités lors des calculs.À l’inverse, il est également possible de calculer le couple nécessaire à partir de la puissance et de la vitesse de rotation. En phase initiale de conception, il est courant de déterminer une valeur approximative à partir de cette formule de base, puis d’intégrer un coefficient de sécurité lors de la conception détaillée.
Exemple pratique : calcul de la puissance nécessaire à partir du couple de charge
Nous allons vous l’expliquer à l’aide d’un exemple concret de conception. Dans le cas présent, il s’agit d’une petite pompe dont le couple nécessaire est de 300 mN·m et dont la vitesse de rotation est de 4 000 tr/min.
[ Procédure de calcul ]
- Étape 1 : Insérez les valeurs dans la formule de base P = T × 2πN / 60 (convertissez les mN·m en N·m : 300 mN·m = 0,3 N·m)
- Étape 2 : 0,3 × 2π × 4 000 / 60 ≒ 125,7 W
- Étape 3 : Prise en compte d’un coefficient de sécurité (ici, calcul effectué avec un coefficient compris entre 1,15 et 1,4)
- Étape 4 : Sélection d’un moteur de 150 à 180 W
En réalité, il est nécessaire de procéder à une sélection tenant compte d’un coefficient de sécurité qui prend en considération le rendement du moteur et les variations de charge. En affinant ainsi la plage de puissance appropriée grâce à ces calculs, vous éviterez à la fois une augmentation des coûts due à des spécifications excessives et des problèmes de performances dus à des spécifications insuffisantes.
Calculs pratiques tenant compte du rendement et des pertes
Pour la plupart des moteurs à usage général, le rendement se situe généralement entre 70 et 90 %. Dans le cas des micromoteurs de très petite taille, par exemple, il peut parfois se situer entre 50 et 60 %, ce qui nécessite de prendre en compte les pertes mécaniques.
Si la puissance de sortie requise est de 100 W et que le rendement est de 80 %, la puissance d’entrée est de 100 W / 0,8 = 125 W. Le choix d’un moteur à haut rendement permet de limiter la consommation électrique et de réduire la production de chaleur. De plus, des calculs pratiques tenant compte du rendement permettent de sélectionner un moteur de manière plus réaliste.
Éléments clés pour choisir un moteur adapté en fonction des besoins réels
Le choix d’un moteur ne se limite pas au calcul de la puissance ; il nécessite une approche multidimensionnelle tenant compte de l’application, de l’environnement et des caractéristiques de la charge. Les performances requises variant d’un secteur à l’autre, un choix fondé sur les besoins réels est la clé du succès.
Contenu abordé dans cette section
- Critères de sélection en fonction de l’application (équipements médicaux, industriels et optiques)
- La solution optimale grâce aux micromoteurs de C.I. Takiron
Nous allons vous présenter ci-après les critères de sélection concrets, accompagnés des spécifications requises par secteur d’activité.
Critères de sélection en fonction de l’application (équipements médicaux, industriels et optiques)
Dans le domaine des appareils médicaux, l’accent est mis sur la faible vibration, le fonctionnement silencieux et la haute précision de contrôle; les moteurs sans noyau, sans effet de cogging, présentent donc un avantage certain. Pour les appareils en contact direct avec les patients, tels que les endoscopes ou les pompes, un fonctionnement fluide est indispensable.
Dans le domaine des équipements industriels, la durabilité et un couple élevé sont indispensables, ce qui nécessite des moteurs offrant une puissance suffisante malgré leur petite taille. Pour les outils électriques et les appareils portatifs, le défi consiste à concilier portabilité et performances.Dans le domaine des équipements optiques, la rapidité de réponse et la précision de positionnement sont essentielles ; les moteurs sans noyau, à faible inertie et à haut rendement, sont donc particulièrement adaptés. Pour l’autofocus des appareils photo ou l’entraînement des lentilles de microscopes, le contrôle précis est déterminant pour la qualité de l’image ; le choix d’un moteur de haute précision est donc indispensable.
Il est nécessaire de comprendre les spécifications requises dans chaque secteur d’activité afin de choisir le type de moteur le plus adapté.
La solution optimale grâce aux micromoteurs de C.I. Takiron
Grâce à leur conception sans noyau de fer, les moteurs sans noyau de C.I. Takiron sont à la fois compacts et légers, tout en offrant un rendement élevé et de faibles vibrations. Ils conviennent à diverses applications, telles que le contrôle de précision des appareils médicaux, la réduction de l’encombrement des équipements industriels et la réponse rapide des appareils optiques.
[ Caractéristiques des moteurs sans noyau de C.I. Takiron ]
- Une rotation fluide grâce à l’absence de crans
- Réponse rapide et positionnement précis
- Démarrage à basse tension et conception à haut rendement
- Compact, léger et peu encombrant
- Longue durée de vie et grande fiabilité
Nous faisons preuve d’une grande souplesse en matière de personnalisation et de production en petites séries, et nous vous apportons un soutien technique dès la phase de conception.
Résumé
La puissance d’un moteur peut être calculée à partir du couple et de la vitesse de rotation ; elle constitue un critère de sélection fondamental dans la conception des produits. Dans cet article, nous avons expliqué les concepts de base et les unités de mesure de la puissance, les méthodes de calcul pratiques, ainsi que les critères de sélection en fonction des besoins concrets.
En calculant correctement la puissance de sortie et en choisissant un type de moteur adapté à l’application, il est possible d’améliorer les performances de l’équipement et d’en garantir la fiabilité. Les appareils médicaux exigent un faible niveau de vibrations et un contrôle de haute précision, les équipements industriels requièrent une grande durabilité et un couple élevé, tandis que les appareils optiques nécessitent une réponse rapide.
C.I. Takiron propose des micromoteurs haute performance répondant à ces diverses exigences et vous accompagne dans le développement de vos produits en vous apportant un soutien technique dès la phase de conception.
Informations sur les produits et demandes de renseignements
Pour plus d’informations sur les micromoteurs de C.I. Takiron, veuillez consulter le site Web suivant.
- Site du produit : https://cik-ele.com/
- Moteurs sans noyau : https://cik-ele.com/products/list/coreless_motor/
- Moteur sans balais : https://cik-ele.com/products/list/brushless_motor/
- Moteurs à engrenages : https://cik-ele.com/products/list/gearhead/
- Codeur : https://cik-ele.com/products/list/encoder/
Si vous rencontrez des difficultés pour choisir un petit moteur dans le cadre du développement de vos produits, n’hésitez pas à nous contacter via le formulaire de contact. Nos techniciens vous écouteront pour comprendre votre application et vos exigences, puis vous proposeront la solution la mieux adaptée.
- Contact : https://cik-ele.com/contact/